- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
-
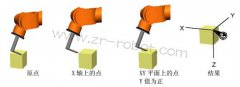
KUKA机器人如何利用“3-点”来确认基座标的参考点
关键词:KUKA,机器人,如何,利用,3-点,确认,基座,标的,考点用这种方法确定工件[基坐标]的参考点。 它将通过用工具到达和存储三个特殊点来实现,控制部分已经知道工具的尺寸。这三个点即 决定原点的位置,也决定了工件坐标系的取向。 执行 将一个控制部分已经知道尺寸的工具安装在KUKA机器人法兰上。 通过菜单键开机运 ... 阅读更多>>
2017-01-20 -

KUKA机器人如何怎么使用工具负荷数据?
关键词:KUKA,机器人,如何,怎么,使用,工具,负荷,数据,工具,工具负荷数据 为了能够最佳地利用KUKA机器人可以供使用的轴加速度最大力矩,可以被采用的工具的负荷数据。 如果编程设定的负荷小于实际值,有可能导致KUKA机器人系统的机械或电气过载。 在进行LIN和CIRC移动时,如果工具负荷大于KUKA机器人负荷曲线中的允许 ... 阅读更多>>
2017-01-20 -

KUKA机器人夹钳Gripper如何使用?
关键词:KUKA,机器人,夹钳,Gripper,如何,使用,一旦,选一旦选择 Gripper,为Gripper配置的状态窗口被打开。有效的gripper的确省设置号是16. GripperName Gripper 的名字;24个符号。 Gripper typeNumber Gripper的功能类型 OutputsNumber KUKA机器人控制器输出到Gripper执行机 构的分配 Inputs Number KUKA机器人 ... 阅读更多>>
2017-01-19 -
KUKA机器人如何调整安全逻辑电路
关键词:KUKA,机器人,如何,调整,安全,逻辑,电路,为了,保证,为了保证KUKA机器人的安全功能,在KUKA机器人的开机启动之前要检查DIP - FIX开关的位置: 紧急关断延迟(X1X6) 这些DIP-FIX开关用于在自动工作时的紧急关断延迟。 X1和X4 X2 和 X5 X3 和 X6 紧急关断延迟 闭 闭 闭 0.5秒 闭 闭 开 0.7秒 闭 开 开 1.0秒 开 ... 阅读更多>>
2017-01-19 -

KUKA机器人如何拆卸和安装CPU风扇?
关键词:KUKA,机器人,如何,拆卸,安装,CPU,风扇,在作,机器在作机器人保养和修理工作之前必须关闭机器人系统,为了防止未经许可的重新开机,要用 一个挂锁锁 ... 阅读更多>>
2017-01-18 -
如何拆卸和安装KUKA机器人PC控制器柜框架外风扇
关键词:如何,拆卸,安装,KUKA,机器人,控制器,框架,风扇,在作在作保养和修理工作之前必须关闭机器人系统,为了防止未经许可的重新开机,要用一个挂锁锁 ... 阅读更多>>
2017-01-18 -
KUKA机器人XYZ-4点检测法介绍
关键词:KUKA,机器人,XYZ-4,检测,介绍,4-点,方法,工具用4-点方法,工具将按照它的工具中心点从4个不同方向移动到参考点。[因此 叫4-点方法]。 然后在不同的法兰位置和角度,计算出来工具中心点位置。 执行 KUKA机器人法兰上安装待测工具,找出一个合适的参考点。它可以是固定在工作空间的参考的顶尖或者是某工件 ... 阅读更多>>
2017-01-18 -
KUKA机器人工具检测的方法
关键词:KUKA,机器人,工具,检测,方法,工具,菜单,包括,下列,工具子菜单包括下列子程序。 每个这种检测程序,都配有通过对话来对相应的程序进行引导的表格。 一、定位的方法 使用这些方法确定工具原点相对KUKA机器人法兰坐标系原点的位置。 这些方法包括校准程序XYZ-4点[参见2.2.2],和XYZ-参考[参见2.2.3] 二、定向的 ... 阅读更多>>
2017-01-18 -
KUKA机器人检测基本知识的初步介绍
关键词:KUKA,机器人,检测,基本知识,初步,介绍,每个,轴可,旋每个轴可旋转角度的度数不变的,KUKA机器人每个轴的装配称为分解。加上了解KUKA机器人各轴 之间的距离,操作部分能计算法兰中心位置和空间取向。 用从全局坐标系[点线]原点的距离,定义工作头中心点的位置。这个距离的说明由3个轴 X,Y和Z组成[虚线]。 基本 ... 阅读更多>>
2017-01-18 -
KUKA机器人检测的概述及前提
关键词:KUKA,机器人,检测,述及,前提,KUKA,机器人,检测,1、KUKA机器人检测概述 使用预先确定的KUKA机器人标准程序帮助,你可以方便地用不同的方法得到下列尺寸。 未知的工具或未知的工件 存储16个以上的工具或工件数据。这些数据能在KUKA机器人应用程序时调用并且可以简单地对工具调换编程。 为了安全,检测程序仅 ... 阅读更多>>
2017-01-18 -
KUKA机器人如何利用参考点进行校正?
关键词:KUKA,机器人,如何,利用,考点,进行,校正,如果,KUK如果KUKA机器人的轴使用绝对编码器,这个轴可能需要参考点校正。下列校正类型是允许的。 如果轴不使用绝对编码器最小单位来校正,KUKA参考点校正的附加窗口如下显示: 软键条提供下列操作: 1、选择必须KUKA校正/附加驱动时,两个软键驱动正和驱动负使用。 2 ... 阅读更多>>
2017-01-18 -
KUKA机器人如何附加驱动?
关键词:KUKA,机器人,如何,附加,驱动,如果,KUKA,机器人,如果KUKA机器人系统包含附加的位置KUKA机器人校正控制/附加驱动,它们必须预先KUKA机器人校正。 如果适当的KUKA机器人校正/附加驱动提出时和必须进入机床数据时,这个功能仅可以使用。 打开这个菜单,按菜单键设置,选择KUKA机器人校正操作一千分表。 电子KU ... 阅读更多>>
2017-01-18