- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
-
ABB机器人定义用户框架或工件框架或定义二者的方法
关键词:ABB,机器人,定义,用户,框架,工件,二者,方法,概述,定概述 定义工件意味着ABB机器人将用于指出其所在位置。 共需定义三个位置,两个位于 x 轴上,一个位于 y 轴上。 您定义工件时可以使用用户框架或工件框架,或者两者同时使用。 用户选择框架与 工件框架通常是重合的。 如果不一致,工件框架将偏移于用户框架。 ... 阅读更多>>
2017-03-27 -
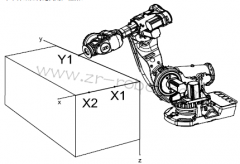
ABB机器人定义用户框架?
关键词:ABB,机器人,定义,用户,框架,这里,介绍,如何,定义,用这里介绍如何定义用户框架。 x 轴将通过点 X1-X2,y 轴通过 Y1。 操作 1. 在 用户方法 弹出式菜单中,点击 3 点 弹出式菜单中,点击 2. 按下使动装置,将机器人移至您要定义的第一个点(X1、X2 或 Y1)。(X1 和 X2 之间的距离越大,定义就越精 确。) 3. 选 ... 阅读更多>>
2017-03-27 -

ABB机器人如何创建工件?
关键词:ABB,机器人,如何,创建,工件,ABB,机器人,创建,工件ABB机器人创建工件时会发生什么情况? 程序将建立一个wobjdata 类型的变量。 变量的名称就是工件的名称。 有关数据类型的详情 创建工件 工件坐标系现在与大地坐标系相同。要定义工件坐标系位置和方向,请参阅编辑工件声明 页 162 。 操作 1. 在 ABB 菜单中, ... 阅读更多>>
2017-03-27 -
ABB机器人如何建立工具坐标系?
关键词:ABB,机器人,如何,建立,工具,坐标系,根据,ABB,机器根据与ABB机器人上安装的工具的相同测量方法,测量固定工具数据以建立固定工具坐标系。 在本例中,大地坐标参照顶点必须与ABB机器人连接。创建接近点时,请使用参照顶点的测量值来定义和使用工具。如需设置框架定向,您还需要在固定工具上附加延伸器。 计算 ... 阅读更多>>
2017-03-27 -
怎么样将工件固定在ABB机器人上
关键词:怎么样,工件,固定,ABB,机器,人上,工件,固定,ABB,将工件固定在ABB机器人上 这里介绍如何将工件固定在ABB机器人上。 操作 1. 在 微动控制 窗口,点击 工件 ,显示可用工件列表。 2. 选择您想要编辑的工件,然后点击编辑。一个菜单出现。 3. 在菜单中,点击更改值。显示工件数据。 4. 点击实例 robhold。 5. ... 阅读更多>>
2017-03-25 -
ABB机器人怎么设置将工具固定?
关键词:ABB,机器人,怎么,设置,工具,固定,固定,工具,包含,大固定工具 在包含大型机械(例如切割工具、压具和冲压切具)的应用中,会使用固定工具。当ABB机器人上的工具使用不便或操作困难时,您可以使用固定工具来执行操作。有了固定工具,ABB机器人就可握住工件。 将工具固定 这里介绍如何将工具固定。 操作 1. 在 AB ... 阅读更多>>
2017-03-25 -
ABB机器人如何删除工具?
关键词:ABB,机器人,如何,删除,工具,删除,工具,这里,介绍,如删除工具 这里介绍如何删除工具。 操作 1. 在 ABB 菜单中,点击微动控制。 2. 点击工具,显示可用工具列表。 3. 选择您想要删除的工具,然后点击编辑 可删除工具;点击 4. 点击 删除 可保留工具。一个确认对话框出现。 5. 在该对话框中,点击 是 可删除工具 ... 阅读更多>>
2017-03-25 -
ABB机器人怎么样显示工具声明?
关键词:ABB,机器人,怎么样,显示,工具,声明,工具,声明,请使用工具声明 请使用声明来更改工具变量在程序模块中的使用方式。 显示工具声明 操作 1. 在 ABB 菜单中,点击微动控制。 2. 点击 工具 ,查看可用工具列表。 3. 选择您想要编辑的工具,然后点击编辑。 一个菜单出现。 1) 更改声明 2) 更改值 3) 删除 4)定义 ... 阅读更多>>
2017-03-25 -
ABB机器人编辑工具定义步骤
关键词:ABB,机器人,编辑,工具,定义,步骤,操作,输入,工具,中操作 1. 输入工具中心点位置的笛卡尔坐标。 实例: tframe.trans.x tframe.trans.y tframe.trans.z [ 毫米] 2. 如果必要,输入工具的框架定向。 实例: tframe.rot.q1 tframe.rot.q2 tframe.rot.q3 tframe.rot.q4 无 3. 输入工具重量。 实例: tload.mass [ ... 阅读更多>>
2017-03-25 -
ABB机器人如何测量工具中心点?
关键词:ABB,机器人,如何,测量,工具,中心点,定义,工具,中心点定义工具中心点 TCP 的最简单方式通常是使用预定义方法,详情请参阅定义工具框页 148。如果您使用此方法,则无需写入任何 tframe 数值,因为此方法已提供这些数值。 如果您已具有工具的测量值,或出于某些原因想手动测量数值,则这些数值可以输入至工具数据 ... 阅读更多>>
2017-03-27 -

KUKA机器人安装系统时如何格式化软盘?
关键词:KUKA,机器人,安装,系统,如何,格式化,软盘,格式化,软格式化软盘 首先打开 WINDOW 资源管理器。用快捷键CTRL+ESC。用箭头键选择资源管理器,按下回车键 按下键盘上的退格键访问上一级菜单。 用上和下箭头键定位光标在软盘图标上。 注意:如果鼠标已经接上,你能用鼠标右键直接选中软盘图标和从上级菜单选择相应 ... 阅读更多>>
2017-03-27 -

KUKA机器人安装系统是怎么去创建引导盘?
关键词:KUKA,机器人,安装,系统,怎么,创建,引导,创建,引导,创建引导盘 在任何 WINDOW 平台能创建一张引导盘。删除硬盘上的数据以前创建引导盘。 功能键必须激活,否则不可能创建引导盘。如CTRL键在下列情形能被使用: ● 未安装 KSS 时启动WINDOWS。 这时你需要外部键盘,当 KSS 呼叫时KCP 仅需要装载必须的驱动程序 ... 阅读更多>>
2017-03-24