- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > MITSUBISHI三菱RV-F系列6轴机器人故障维修
MITSUBISHI三菱RV-F系列6轴机器人故障维修
时间:2026-10-12 点击: 来源:互联网 作者:匿名
简介:MITSUBISHI三菱RV-F系列六轴机器人广泛应用于精密装配、小件搬运、自动化打磨等工位,设备长期高频循环作业,各类机械损耗与电气异常会逐步显现,其中轴抖动维修是现场运维中较为常见的处置项目。……
MITSUBISHI三菱RV-F系列六轴机器人广泛应用于精密装配、小件搬运、自动化打磨等工位,设备长期高频循环作业,各类机械损耗与电气异常会逐步显现,其中轴抖动维修是现场运维中较为常见的处置项目。多数轴体抖动问题不会持续触发系统告警,仅在特定运动角度或带载工况下显现,容易被日常巡检忽略。轻微抖动会逐步演变为走位偏移、动作卡顿,对工件加工精度造成影响。针对性开展三菱机器人维修作业,需要结合设备运动状态,排查负载匹配、关节间隙以及伺服信号波动等多重因素,找准异常诱因后再开展修复作业,避免简单重启设备造成故障反复出现。
设备出现运行异常后,优先完成现场工况复现与基础排查工作,重点关注伺服报警维修相关的故障线索。三菱RV-F机器人的伺服系统具备完善的自我保护机制,电压波动、负载超限、信号异常都会触发伺服类报警,直接锁止设备运动功能。运维人员可通过控制器界面读取报警代码,区分报警属于瞬时保护触发还是硬件性能衰减导致。观察设备空载与带载状态下的运行差异,排查工位外接电源稳定性、接地回路状态,很多低频伺服报错来源于外部供电扰动,并非机器人本体硬件损坏,做好外部工况整改即可缓解故障频次。
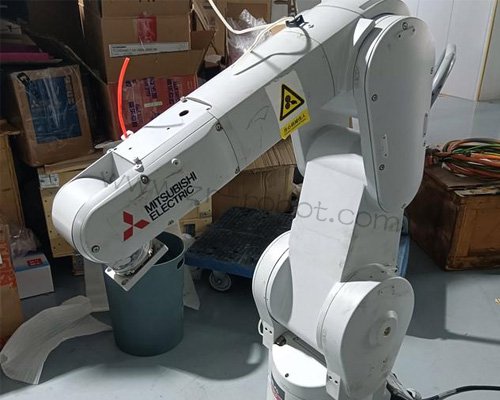
在电气类故障中,编码器故障维修属于隐蔽性较强的维修项目,也是导致机器人原点偏移、点位不准的核心诱因。RV-F系列各轴编码器长期跟随关节往复转动,信号线缆持续弯折,内部线路容易出现疲劳老化,编码器读数异常会造成系统无法精准识别轴体位置,引发走位偏差、初始化失败等问题。开展编码器故障维修时,需在断电防静电环境下,检查编码器接线端子的紧固状态与线芯完好程度,清理针脚表面氧化杂质,复测信号传输稳定性。对于老化损伤的信号线路及时更换,规避运动过程中信号断续引发的各类运行异常。
机械结构异常是机器人停机的重要诱因,其中减速机异响维修占据机械故障的主要比例。设备长期承载交变扭矩,关节减速机内部齿轮、轴承的润滑状态逐步变差,油脂混入金属细微碎屑后,会加剧部件摩擦,设备运转过程中产生不规则异响。异响初期多出现于低速运转阶段,持续运行会让传动间隙变大,连带诱发轴体抖动与卡顿。开展三菱机器人维修时,需拆解对应关节护罩,排放老旧润滑油脂,观察油液杂质含量,评估齿轮与轴承的磨损状态,清理腔体内部杂质后加注适配油脂,磨损严重的传动构件需及时更换,恢复关节运转的平稳性。
长期连续生产的设备,还会频繁出现原点丢失维修的相关作业需求。设备断电重启、线路瞬时断连、编码器信号波动,都会导致系统存储的原点数据出现偏移,机器人无法完成正常初始化,工位生产无法顺利推进。开展原点丢失维修作业时,先排查线路与编码器硬件状态,排除硬件故障后,按照机型规范重新标定各轴原点参数,完成点位校准后保存系统数据。标定完成后通过多姿态点位测试,确认设备走位稳定,规避原点偏移带来的生产隐患。
各类专项维修作业完成后,统一开展分层工况测试与状态核验。恢复设备所有拆解构件与线路连接,规整管线布局,杜绝运动干涉隐患。上电清除历史故障记录,低速点动测试各轴独立运转状态,排查异响、抖动、信号报错等残留问题。单轴工况稳定后,运行循环程序完成空载与带载测试,复刻现场生产节拍,验证设备整体运行状态。结合本次三菱机器人维修经验,优化日常巡检清单,重点加强关节传动、编码器线路、伺服回路的周期性检查,提前处置隐性损耗隐患,维持三菱RV-F机器人长期稳定的作业状态。
TAG:
三菱机器人维修
MITSUBISHI机器
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
上一篇:东芝机器人控制器报警维修
工业机器人维修相关阅读:
扫二维码手机浏览