- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
-
如何正确升级ABB机器人系统?
关键词:如何,正确,升级,ABB,机器人,系统,此处,升级,是指,更此处的 升级 是指更换硬件,例如用新ABB机器人电路板取代旧机器人电路板,以及加载新版软件。 除本步骤中介绍的信息外,您还可以参阅: 升级类型 一、更换新电路板(例如 总线, I/O 电路板)时,系统将自动更新该单元。更新过程中,系统可能会重新启动几次 ... 阅读更多>>
2017-03-10 -
ABB机器人如何授予 RobotStudio 访问权限
关键词:ABB,机器人,如何,授予,RobotStudio,访问,权有关ABB机器人控制器上的写访问权限 ABB机器人控制器一次只接受一个有写入权限的用户。 RobotStudio 用户可以请求对系统进行 写访问。 如果系统正运行于手动模式,该请求由 FlexPendant 接受或拒绝。 该步骤详细介绍了如何授予 RobotStudio 访问权限。 操作 ... 阅读更多>>
2017-03-10 -
ABB机器人在生产模式下运行系统是要执行的步骤
关键词:ABB,机器人,生产,模式,运行,系统,是要,行的,步骤,有1. 有关启动系统的详情,请参阅 系统启动页 60 一节。 2. 如果系统采用了UAS (User AuthorizationSystem),用户必须在启动操作之前登录系统。 3. 加载程序 4. 启动系统之前,请选择在控制器上启动的模式。 5. 按下FlexPendant 上的 (启动) 按钮启动系统 ... 阅读更多>>
2017-03-09 -
如何设置ABB机器人输出、读取输入和配置 I/O 单元
关键词:如何,设置,ABB,机器人,输出,读取,输入,配置,单元,操操作步骤: 1. 您可以创建新的 I/O。 2. 使用任何输入或输出之前,必须将系统配置为启用I/O 功能。(系统配置在创建系统时完成。 有关如何执行此操作的详情,请参阅操作员手册 -RobotStudio。) 3. 您可以为特定的数字输出设置值。 4. 您可以为特定的模拟输 ... 阅读更多>>
2017-03-09 -
如何使用现有ABB机器人的RAPID 程序?
关键词:如何,使用,现有,ABB,机器,人的,RAPID,程序,操作操作步骤: 1. 加载现有程序。 2. 启动程序执行时,您可以选择运行一次程序或连续运行程序。 3. 如果程序已加载,您可以启动程序执行。 4. 程序执行完成后,程序可能会停止运行。 ... 阅读更多>>
2017-03-09 -
ABB机器人使用 RAPID 程序步骤
关键词:ABB,机器人,使用,RAPID,程序,步骤,创建,RAPI1. 从创建RAPID 程序开始 (有关如何创建 RAPID 程序的详情,请参阅程序处理 页 168 一节。) 2. 编辑程序根据 (指令处理 页 180 一节中的说明执行操作。) 3. 要简化编程并对程序有一个总体认识,可将程序分为多个模块。(有关模块的概念,请参阅 RAPID 应 ... 阅读更多>>
2017-03-09 -
通过软件变更轴动作范围的上限和下限的操作步骤
关键词:通过,软件,变更,动作,范围,上限,下限,操作步骤,可以通过可以通过软件变更轴动作范围的上限和下限。可以对所有轴变更设定。当FANUC机器人到达所设定的动作极限时,FANUC机器人停止运动。 变更步骤 1.按下MENU(菜单)键,显示出菜单画面。 2.按下0 NEXT(下一画面),选择6 SYSTEM(系统)。 3.按下F1TYPE(类型) ... 阅读更多>>
2017-03-11 -
在什么环境下可以变更FANUC机器人的可动范围?
关键词:在什么,环境,可以,变更,FANUC,机器,人的,可动,范围通过设定各轴的可动范围,可以将FANUC机器人的可动范围从标准值进行变更。 在下面所举的环境下,改变FANUC机器人的可动范围将有效。 运转时FANUC机器人的动作范围受到限制。 存在刀具和外围设备之间干涉的区域。 安装在应用系统上的电缆和软管的长度受到限制 ... 阅读更多>>
2017-03-09 -
怎么样设定负载信息以及安装在FANUC机器人上的设备信息?
关键词:怎么样,设定,负载,信息,以及,装在,FANUC,机器,人上注意 FANUC机器人运转之前,务必进行负载设定。请勿在过载状态下进行运转。包括与周边设备连接用电缆等在内的负载质量不可超过FANUC机器人的可搬运质量。否则将有可能导致减速机的寿命缩短。 动作性能画面,具有一览画面、负载设定画面以及设备设定画面。在 ... 阅读更多>>
2017-03-09 -
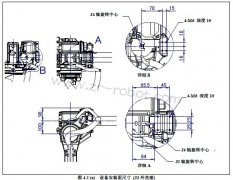
FANUC机器人设备安装面的详细图解
关键词:FANUC,机器人,设备安装,面的,详细,图解,4.2,示出图 4.2 (a),(b)示出设备安装用的螺孔位置。 警告 将设备安装到FANUC机器人上时,注意避免与机构部内电缆干渉。发生干涉时,恐会导致机构部内电缆断线而发生预想不到的故障。 注意 因为有可能对FANUC机器人的安全性和功能造成不良影响,所以绝对不要向FA ... 阅读更多>>
2017-03-09 -
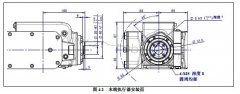
如何把末端执行器安装到FANUC机械手的手腕前端上?
关键词:如何,末端,执行,器安,装到,FANUC,机械手,手腕,端上图 4.1 中示出机械手腕前端的末端执行器安装面。所使用的螺栓以及定位插销,应充分考虑螺孔以及插销孔深度后选择长度。 另外,有关末端执行器固定用螺栓的拧紧力矩,请参阅附录B 螺栓拧紧力矩一览表。 注意 将机器安装到末端执行器安装面上时,请勿进行凹坑 ... 阅读更多>>
2017-03-09 -
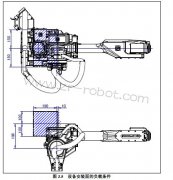
图解如何设备FANUC机器人安装面的负载条件
关键词:图解,如何,设备,FANUC,机器人,安装,面的,负载,条件请使 J3 外壳上的设备的重心位置在图3.5 的斜线部。 设备质量的上限:7kg 注意 设备的重心越出斜线部会导致FANUC机器人机构部的早期故障。请注意。 ... 阅读更多>>
2017-03-09