- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > Brooks布鲁克斯EDC-2800晶圆搬运机器人动作卡顿维修
Brooks布鲁克斯EDC-2800晶圆搬运机器人动作卡顿维修
时间:2026-10-30 点击: 来源:互联网 作者:匿名
简介:EDC-2800长期在洁净腔体内部完成晶圆的转运交接,腔体内部空间紧凑,运动路径受到腔门、晶圆盒的约束,设备出现卡顿并不会持续存在……
EDC-2800长期在洁净腔体内部完成晶圆的转运交接,腔体内部空间紧凑,运动路径受到腔门、晶圆盒的约束,设备出现卡顿并不会持续存在,很多时候只在特定运动轨迹、特定速度档位下显现,很难直接抓取稳定的报警代码作为判断依据。洁净腔体内部不便频繁拆解,优先在腔体外部采集运行数据,再规划进入腔体检查的时机,在整个处置流程里,把洁净管控作为基础约束,后续开展的布鲁克斯机器人维修动作,也要规避碎屑、油污对腔体内环境带来干扰。
先在腔体外侧的控制终端调取运动日志,对比多次出现卡顿的轨迹坐标,记录卡顿对应的速度区间和负载数值。部分卡顿伴随负载曲线瞬时冲高,数值回落之后设备又可以继续运行,这类表现大多来自机械层面的阻滞;负载曲线没有明显波动,只是位置反馈出现跳变,问题偏向信号采集环节。反复在相同点位触发卡顿,需要核对晶圆盒的安装基准,盒体偏移会让叉片靠近时受到隐性剐蹭,容易被误判为机器人本体故障。标记好所有异常点位之后,再安排腔体降温泄压,准备进入内部检查,减少反复开启腔体带来的洁净环境扰动。
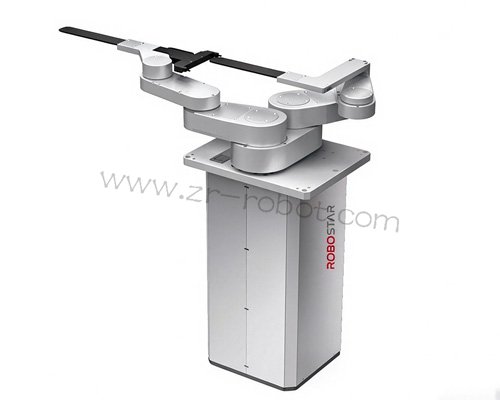
腔体内部目视检查,重点关注叉片组件、导向槽以及运动副的表层状态。叉片和晶圆接触的支撑面附着细微颗粒物,经过多次摩擦之后,颗粒物被挤压在相对滑动的接触面之间,形成间断阻滞。导向槽边缘出现细微变形、毛刺,叉片途经该位置时会短暂受阻。观察传动面润滑介质分布,洁净机型使用的润滑脂牌号特殊,流失或者干结之后,滑块滑动阻力会变得不均匀。目视排查只做外观记录,不做部件拆卸,确认可疑位置之后,才安排部件拆解,拆解全程使用洁净专用工具,散落的碎屑及时收集,这类阻滞类损伤确认之后,纳入维修更换清单。
信号链路的核查工作可以在腔体闭合状态下开展,降低洁净管控压力。编码器反馈线缆长期跟随臂体反复扭转,内部芯线会出现时断时续的疲劳损伤,信号短暂丢失,控制器会临时减速,呈现卡顿表象。布鲁克斯机器人维修逐段晃动本体线束,同步观察终端上的位置反馈,捕捉信号跳变的瞬间。检查编码器接头针脚,腔体内微量挥发物附着在针脚表面,形成氧化薄层,削弱信号传输质量。接头清洁、线束复测完成之后,再观察设备运行,信号链路问题排除之后,卡顿现象消失,就不需要拆解机械传动组件。
驱动侧参数匹配度,也是容易忽略的诱因。这套机器人出厂配置的速度、加减速参数,适配标准晶圆盒作业,产线更换不同规格载具之后,操作人员直接沿用原有程序,臂体在减速段的力矩设置和实际负载不匹配,控制器触发力矩限制,动作节奏出现停顿。调取驱动参数台账,对比当前载具重量、叉片工装重量,微调加减速曲线,参数改动之后先低速试运行,不要直接跑量产循环。参数调试属于软件层面调整,改动之后做好记录,避免后续换型时参数冲突。
布鲁克斯机器人维修之后,腔体封闭并完成吹扫,等待洁净度指标回到工艺允许区间,再启动测试。低速沿着之前标记的卡顿点位反复跑动线,持续观察负载与位置反馈曲线,确认曲线没有突兀的峰值与跳变。低速测试稳定,逐步提升至生产使用的常规速度,连续执行多轮晶圆取放交接,观察叉片进出晶圆盒的全过程,确认没有阻滞停顿。整套测试通过,再交由产线投入连续作业,后续班次持续留意腔体内部设备运行反馈。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
工业机器人维修相关阅读:
扫二维码手机浏览