- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > UR优傲机器人UR8 Long电机故障维修
UR优傲机器人UR8 Long电机故障维修
时间:2026-10-30 点击: 来源:互联网 作者:匿名
简介:UR8 Long加长臂体的设计,让关节电机需要承受更远距离传递过来的力矩,同等负载条件下,电机的持续出力水平和标准版UR8存在区别……
UR8 Long加长臂体的设计,让关节电机需要承受更远距离传递过来的力矩,同等负载条件下,电机的持续出力水平和标准版UR8存在区别,很多电机相关异常不会直接弹出电机损坏类报警,而是通过力矩超限、关节保护性停机的形式表现出来。协作机型自带力矩感知,在排查阶段不能直接屏蔽安全保护去做长时间带载测试,需要依托分段隔离的思路区分电机本体故障和外部附加载荷带来的假象,整个处置流程里,协作安全规范需要贯穿始终,在锁定故障部件之后,再启动对应的优傲机器人维修作业,规避误判带来不必要的关节拆解。
先将臂体调整至舒展姿态,脱离工位工装与工件,在空载状态下持续采集各关节力矩日志。加长臂机型在伸展到极限区间时,自重形成的倾覆力矩本身就更高,要区分自重带来的力矩上涨和电机内部损耗引发的力矩异常。优傲机器人维修同一关节在多个姿态下力矩读数持续高于同机型参考区间,并且伴随温升逐步上升,这类信号更偏向电机侧问题;力矩数值只在臂体伸展至特定远端点位才出现冲高,收回之后数值回落至正常区间,大多属于臂体力学特性带来的正常变化,只需要核对负载模型参数,不用拆解关节。采集到的力矩变化规律做好标记,作为后续排查的基础线索。
断开关节外部的通讯与动力接头,单独对目标关节做脱离本体的静态检测。这款机型电机、编码器、抱闸集成在关节内部狭小空间,接头插拔时力度需要平缓,避免针脚弯折。借助仪器测量绕组之间的阻值,对比同型号完好关节的阻值区间,阻值出现较大偏差,提示绕组内部存在隐性损伤。同步检测绕组对地绝缘,绝缘指标下滑,往往和长期高温、潮气侵入存在关联。静态检测只做电气参数采集,不做通电驱动,防止内部短路扩大损伤,参数采集完成之后,再判断是否继续拆开机壳,这个阶段的数据,会决定后续维修的实施方向。
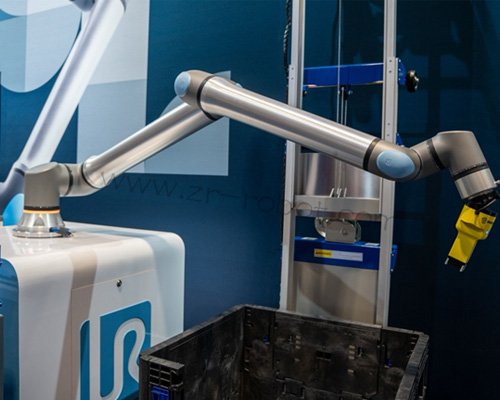
打开关节壳体之后,先观察腔体内部环境再拆解电机组件。加长臂关节运转时的持续发热,会加速内部润滑介质老化,变质油脂附着在电机外壳、绕组表层,阻碍热量向外传递,进一步抬高电机运行温度。优傲机器人维修需留意电机输出端和减速器连接位置,传动卡滞产生的反向阻力,长期转嫁到电机转轴,会加剧轴承磨损,轴承游隙变大之后,运转时产生振动,振动持续冲击绕组焊点,慢慢形成虚接。清理腔体内老化油脂时,选用适配洁净工况的耗材,碎屑和油污全部收纳,避免杂质落进电机线圈缝隙,磨损严重的轴承和变质润滑介质同步更换。
抱闸联动状态也是容易和电机故障混淆的部分。UR8 Long关节抱闸和电机同轴布置,抱闸摩擦片轻微卡滞,释放不完全,电机运转时要持续对抗残余制动力,表现为电流偏高、温升加快,表象和电机本体故障高度重合。单独给抱闸回路施加额定信号,观察摩擦片释放与锁止动作,释放行程存在阻滞,优先处理抱闸组件,不用直接更换电机。抱闸调试完成之后,复测空载力矩,力矩回落至合理范围,就可以判定故障根源在制动组件,减少电机备件的消耗。
所有部件装配复原之后,分阶段开展带保护的试运行。优傲机器人维修后先在手动限速模式下,单独驱动故障关节小角度往复转动,持续观察温度变化和力矩曲线,确认没有异常攀升。单关节测试稳定,再运行多轴联动程序,让臂体走完工位常用的远端伸展轨迹,模拟加长臂常态作业工况。全程保留力矩保护阈值,一旦出现异常报警立刻停机,连续多轮循环没有异常之后,再接入工装做负载验证,确认工况表现稳定,交还产线使用。
每次电机相关异常的力矩曲线、绝缘检测数据、处置内容整理存档,把关节远端伸展姿态下的温升检查纳入日常点检。UR8 Long加长臂的电机损耗和臂体力学条件紧密关联,区分力学载荷假象和电机本体损伤,能够缩减停机时长,维持协作装配工位持续作业。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
工业机器人维修相关阅读:
扫二维码手机浏览