- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > UR16e优傲UR协作机器人上电报故障维修
UR16e优傲UR协作机器人上电报故障维修
时间:2026-10-16 点击: 来源:互联网 作者:匿名
简介:UR16e作为大负载协作机型,上电阶段弹出故障属于现场运维中较常见的问题,故障代码千差万别,但排查路径遵循相近的逻辑。……
UR16e作为大负载协作机型,上电阶段弹出故障属于现场运维中较常见的问题,故障代码千差万别,但排查路径遵循相近的逻辑。多数告警在机器人接通电源、系统启动过程中出现,示教器界面直接显示错误信息,控制箱内部电源模块、主控板、伺服驱动单元以及关节内部线路都有可能参与诱发。出现这类情况,不少现场人员会直接反复重启设备,告警短暂消失后再次出现,实际故障根源没有得到处理。优傲机器人维修需要依托报警代码,结合设备启动时序,逐层排查外部供电、箱内硬件与关节回路,定位故障来源,避免盲目更换部件。
故障接收后,先做现场信息采集与安全确认。记录示教器显示的故障代码,观察告警出现时机,区分上电瞬间立即弹出,还是系统初始化完成之后才报错,部分代码只在特定作业环境下出现。切断控制柜总电源,等待控制箱内部储能元件释放残余电能,电源位置放置警示标识,防止误合闸。检查控制箱供电线路,查看输入电压范围,电网波动、线路压降异常会在启动阶段触发保护性告警。核对供电回路接线端子状态,端子松动带来接触不良,启动时负载冲击导致电压跌落,引发系统保护。外部供电确认稳定后,再进入控制箱内部排查,减少不必要的拆装。
控制箱内部硬件检测按启动流程推进。优傲机器人维修打开控制箱外壳,观察内部电源模块,检查电容鼓包、元件烧蚀痕迹,除尘前先做目视判断。查看主控板与伺服驱动板指示灯状态,不同组合的指示灯对应系统初始化进度。检测电源模块各路输出电压,对照设备额定参数,电压异常时主板无法完成启动,示教器随即显示故障。检查板卡之间排线插接状态,排线松动会造成通讯中断,系统初始化阶段读取不到关节数据,弹出通讯类告警。清理板卡表面堆积粉尘,粉尘降低散热能力,部分告警由板卡温升过高引发。检测过程保持防静电操作,静电冲击会损伤电路板精密元件。
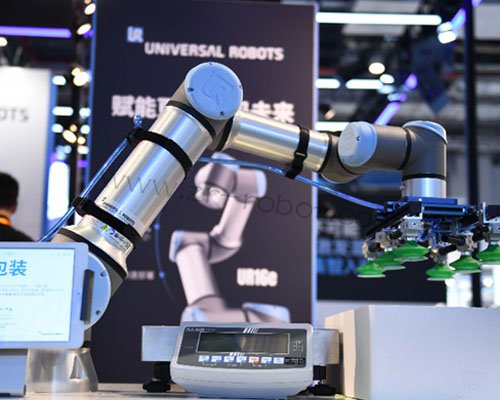
箱内硬件正常,转向本体线缆与关节信号回路核验。UR16e本体依靠线缆连接控制箱与各关节,线缆在关节反复扭转过程中出现芯线损伤,接头氧化也会中断信号传输。检查本体与箱体连接插头,查看针脚锈蚀、形变情况,清理触点表面氧化层。使用仪表检测线缆导通与绝缘状态,缓慢转动各关节,在不同姿态下重复测量,捕捉隐性断线。关节内部排线连接编码器与电机,排线松动会让系统检测不到关节状态,触发初始化告警。调取示教器内关节状态页面,查看各关节供电与通讯反馈,定位缺失信号的关节。
部分上电告警源于系统参数或者电池异常。检查控制箱内部后备电池,电池容量耗尽,断电期间轴位置数据丢失,重新上电系统无法建立初始位置,显示位置相关故障。参照设备手册核对系统参数,参数异常或者轴标定信息丢失,系统启动阶段会报错。优傲机器人维修人员结合报警代码判断参数类故障,恢复备份参数或者重新标定。完成处置后,执行断电重启,观察告警是否消除。
部件修复或者参数调整完成,开展上电验证与联动测试。接通控制柜电源,等待系统完成初始化,查看示教器界面,确认故障代码不再显示。切换手动限速模式,单轴低速转动各关节,观察运动响应,监测关节负载反馈。多次执行断电重启,模拟现场开关机动作,确认告警不会在启动阶段再次出现。调用简易作业程序空载运行,观察机械臂整体动作状态,查看系统日志有没有新增告警。
运维人员可根据优傲机器人维修记录,完善UR16e设备巡检清单,增加供电端子、后备电池、本体线缆的状态检查频次,尽早识别引发上电报错的部件老化迹象,降低产线突发停机带来的影响。结合故障诱因,调整工位供电环境,增加稳压措施,规范现场开关机流程,减少启动阶段冲击。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
工业机器人维修相关阅读:
扫二维码手机浏览