- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > ABB蜘蛛手IRB 360并联机器人故障维修
ABB蜘蛛手IRB 360并联机器人故障维修
时间:2026-09-22 点击: 来源:互联网 作者:匿名
简介:ABB IRB 360作为经典并联式蜘蛛手机器人,凭借轻量化悬臂结构、极速响应特性与高频循环作业能力,广泛应用于食品分拣、物料搬运、小件装箱、高速拾取等自动化工位。……
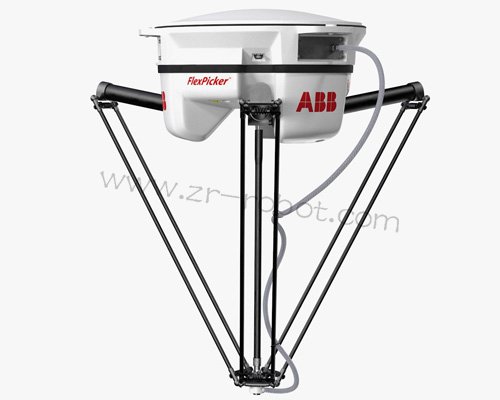
ABB IRB 360作为经典并联式蜘蛛手机器人,凭借轻量化悬臂结构、极速响应特性与高频循环作业能力,广泛应用于食品分拣、物料搬运、小件装箱、高速拾取等自动化工位。设备结构形式与传统六轴串联机器人存在本质区别,依靠多支连杆同步联动实现末端平台三维高速运动,整体传动精度高、运动惯性小,能够持续保持高频往复作业状态。独特的并联传动结构让设备故障表现具备专属特征,多数问题并非单一轴体劳损,而是多连杆配合偏差、动态同步失衡引发的综合性故障,常规串联机器人维修思路无法适配该机型的检修需求,需要结合并联结构运行原理开展针对性排查与ABB蜘蛛手维修。
连杆传动配合失衡是IRB 360机器人最具代表性的机械故障类型,也是引发运行抖动、走位偏移的核心诱因。设备长期高频高速启停、瞬间换向,各支撑连杆、铰接轴承与活动关节持续承受交变载荷,铰接位置润滑介质会逐步损耗老化,摩擦阻力出现不均衡变化。长期运行后连杆铰接间隙会产生细微增量,多组连杆间隙偏差叠加,会直接打破末端执行平台的水平精度与运动同步性,设备高速运行阶段出现规律性抖动、轨迹偏移、拾取不准等问题。这类故障无明显异响,静态停机检测难以发现异常,仅在动态高速循环作业中集中体现,排查难度相对较高。
末端活动平台负载适配异常,容易引发隐性运行故障与程序报错。蜘蛛手机器人作业核心集中在末端浮动平台,工装夹具安装偏差、负载重心偏移、长期冲击震动造成的平台固定螺栓松动,都会改变设备原始负载匹配参数。负载重心偏移会让各连杆受力分配不均,伺服输出力矩持续失衡,系统会频繁触发跟随误差超限、运动偏差溢出等报警,严重时直接锁止设备运行。部分工况下的超程、卡顿问题,并非程序轨迹错误,而是末端平台受力失衡导致的动态走位偏差,需要针对性核验平台装配精度与负载状态。
电气回路与安全链路异常,是设备突发性停机的主要诱因。IRB 360高速作业对信号传输稳定性、安全回路完整性要求极高,机身频繁震动会造成接线端子松动、线路护套磨损、信号线缆虚接。安全回路断点、急停链路接触不良会触发系统自动停机保护,设备无法正常上电启动。编码器信号传输异常同样高发,长期高频运动导致线路疲劳损伤,信号传输间断,系统无法精准识别连杆运动位置与速度,出现走位错乱、原点丢失、无法回零等故障,严重影响产线连续作业。
结构校准参数失效是并联机器人专属的高频隐性故障。设备依靠精准的连杆长度参数、铰接角度参数、平台水平参数实现同步运动,长期劳损、外力轻微碰撞、日常维护拆装都会造成原始校准数据偏移。参数偏差累积后,机器人运动轨迹与理论程序轨迹出现偏差,高速拾取、定点放置工序频繁出现对位误差,单轴参数微调无法解决问题,多数ABB蜘蛛手维修人员容易误判为伺服驱动或电机故障,造成无效配件更换与维修返工。
针对性分层检修可以精准定位IRB 360各类故障根源,实现高效彻底修复。优先开展整机机械结构核验,逐支检查连杆形变、铰接轴承间隙、关节润滑状态,更换磨损超限的轴承配件,补充适配高速运动工况的润滑介质,紧固全部连杆固定点位,修正松动间隙,保证多组连杆传动阻力均匀、联动同步。复检末端执行平台装配状态,校正工装安装基准,调整负载重心位置,紧固平台所有固定固件,消除负载不均引发的动态偏差。
电气系统检修聚焦线路稳定性与信号精度,全面排查安全回路、动力线路、信号线缆的通断状态,ABB蜘蛛手维修时修复磨损、虚接、氧化线路,压实控制柜与本体所有端子接口,杜绝震动引发的线路接触不良。检测编码器信号传输精度与供电稳定性,清理信号接口杂质,更换老化疲劳线缆,恢复位置信号实时反馈的精准度,解决原点丢失、走位错乱等问题。针对系统参数失效问题,依托设备专用校准流程,重新匹配连杆运动参数、平台水平参数、伺服同步参数,复位整机运动基准。
ABB蜘蛛手维修与校准工序完成后,开展并联机器人专属的高速工况复验。低速手动遍历全行程运动,排查连杆卡顿、抖动、异响等异常,确认各关节联动顺畅、同步性达标。逐步提升运行速度,模拟产线高频循环拾取、放置工序,长时间连续空载与带载试运行,监测设备轨迹精度、运行平稳度、信号传输稳定性。全程无报错、无抖动、无走位偏差即为修复完成。整套精细化维修流程适配IRB 360并联机器人的结构特性,能够彻底解决各类机械与电气耦合故障,恢复设备高速高精度作业能力,保障自动化分拣搬运产线稳定高效运行。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
工业机器人维修相关阅读:
扫二维码手机浏览