- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 工业机器人维修 > TM达明协作机器人TM12减速机抖动维修
TM达明协作机器人TM12减速机抖动维修
时间:2026-10-20 点击: 来源:互联网 作者:匿名
简介:协作机器人长期承担重复性作业,关节位置的传动部件会随运行时长产生状态变化,TM12机型在负载起伏较大的工况下,容易出现减速机抖动现象。……
协作机器人长期承担重复性作业,关节位置的传动部件会随运行时长产生状态变化,TM12机型在负载起伏较大的工况下,容易出现减速机抖动现象。这类现象大多不会直接触发停机报警,只是在点位移动或者匀速走轨迹阶段显现出来,现场操作人员很容易把抖动归结为伺服参数波动,忽略传动本体存在的损耗,等到异响变大、偏移量持续增加,设备就会被迫停下作业。达明机器人维修人员在着手处理这类问题前,先要区分信号层面的波动和机械部件带来的振动,避免盲目调整伺服参数,掩盖部件损耗带来的隐患。
先在空载条件下做分段点位移动测试,记录抖动出现的关节区间。负载条件下再次复现动作,对比两次采集到的振动特征。如果空载时抖动微弱,挂载工件之后振动幅度明显上升,指向减速机内部啮合面出现磨损。若是无论有无负载,固定角度区间都持续出现抖动,还要同步排查制动片、输出端法兰连接螺丝的紧固状态。法兰连接位置出现轻微松旷,传递到末端的振动信号和减速机损耗带来的表现较为接近,需要借助简易测振工具采集不同关节角度的振动数据,区分故障来源。不少达明协作机器人维修案例里,维修人员直接拆解减速机,最后才发现只是法兰螺栓出现松动,造成不必要的部件拆装成本。
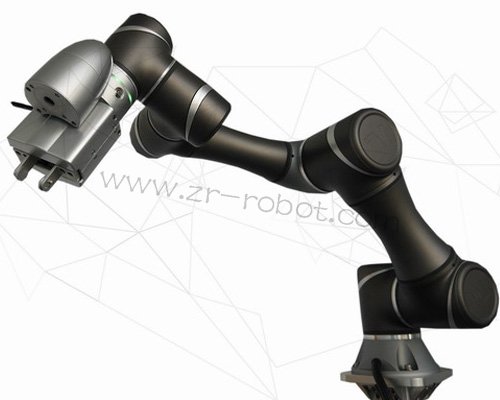
完成故障定位之后,进入部件拆解环节,协作机器人的关节结构紧凑,线缆与传感元件紧贴减速机外壳,拆解动作需要缓慢有序,保护周边线缆和力矩传感器。取下末端执行器,释放关节内部残留应力,按顺序卸下关节外壳,将目标减速机从电机输出端分离。达明协作机器人维修拆开之后观察内部润滑脂状态,油脂出现金属粉末、颜色发黑,代表齿轮啮合面已经产生磨损。轻微磨损的部件可清理旧油脂,补充适配润滑脂,装回后做短期试运行。磨损程度偏重的减速机,内部齿面间隙变大,油脂清理也难以改善抖动,需要更换同规格传动部件。装配阶段,法兰对接位置按照设备手册推荐扭矩锁紧,不能一次性把单颗螺栓锁死,采用对角分步锁紧方式,减少装配带来的应力。
达明协作机器人维修装配结束后的试运行环节,分阶段施加负载,从低负载逐步提升至额定作业负载,多次重复之前复现抖动的运动轨迹,持续观察振动变化。试运行期间持续采集关节力矩数据,留意力矩曲线的波动幅度。装配完成之后,不能直接投入大批量生产作业,安排短时间歇运行,让传动部件逐步完成磨合。日常运维层面,需要定期查看关节润滑状态,重载场景缩短润滑点检周期,减少异物进入关节腔体的概率,降低同类故障再次出现的概率。设备运维人员也可以建立振动记录台账,每次点检留存数据,跟踪传动部件状态变化,提前捕捉异常信号。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
工业机器人维修相关阅读:
扫二维码手机浏览