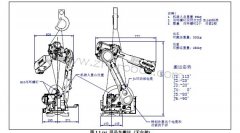
请使 J3 外壳上的设备的重心位置在图3.5 的斜线部。 设备质量的上限:7kg 注意 设备的重心越出斜线部会导致...
2017-03-09
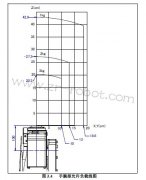
图 3.4 中示出手腕部允许负载线图。 1.负载条件应在图表所示的范围内。 2.使用时应同时符合手腕允许力矩、...
FlexPendant 连接器的位置 FlexPendant 连接器位于控制器上的操作员面板上,或位于外部操作员面板上。 Pane...
2017-03-07
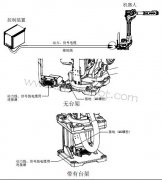
FANUC机器人与控制装置(NC)之间的连接电缆,有动力电缆、信号电缆和地线。请将各电缆连接于机座背面的连...
2017-03-08
FANUC机器人的搬运,采用吊车进行。搬运FANUC机器人时,务须采用如下所示的运送姿势,并在规定位置安装吊环...
为了确保维修工程师的安全,应充分注意下列事项。 (1) 在工业机器人运转过程中切勿进入工业机器人的动作...
在进行工业机器人的示教作业时,某些情况下需要进入工业机器人的动作范围内。程序员尤其要注意安全。 (1)...
1. 终止所有正在运行的程序。 2. 使用ABB机器人主电源开关(开启/关闭开关)关闭系统,或使用 FlexPendant...
使用输入和输出 本步骤详细介绍了ABB机器人设置输出、读取输入和配置 I/O 单元所需的主要步骤。 除本步骤中...
微动控制 本步骤详细介绍操纵ABB机器人所需的主要步骤。 有关术语 微动控制 的说明,请参阅 微动控制简介 ...
系统启动 启动之前的先决条件 本步骤详细介绍在系统关机的情况下启动系统所需的主要步骤。 所有信息都基于...
一、何时需要设置网络连接? 当ABB机器人控制器首次连接到网络或网络寻址方案变更时,您需要设置ABB机器人...
手机扫一扫添加微信