- 广州子锐机器人技术有限公司
- 服务热线:020-82000787(8:30-17:30)
- 联系手机:15889988091(非工作时间)
- 座机:020-82000787
- 传真:020-32887675
- 邮箱:gz@zr-robot.com
- 广州市番禺区东环街金山谷创意八街1号109
- 当前位置:首页 > 机器人维修服务 > UR10机器人轴关节卡死维修
UR10机器人轴关节卡死维修
时间:2026-10-08 点击: 来源:互联网 作者:匿名
简介:UR10协作机器人依托柔性作业特性,广泛用于物料搬运、产品装配、工件打磨等自动化工位。……
UR10协作机器人依托柔性作业特性,广泛用于物料搬运、产品装配、工件打磨等自动化工位。协作机器人的关节集成驱动、制动与传感组件,长期承受往复扭转与负载冲击,一旦出现关节卡死,机械臂无法正常转动,生产流程被迫中断。现场运维人员需要理清卡死诱因,按合理步骤开展UR机器人维修处置,减少设备停机带来的生产影响。
收到关节卡死故障反馈,首要工作是做好现场安全隔离与故障初步判定。协作机器人自带安全检测机制,关节卡死之后系统会触发保护报警,直接强行上电转动机械臂会进一步损伤内部零件。先断开设备供电,锁定控制柜操作权限,记录报警代码,观察机械臂当前姿态,轻轻尝试手动释放抱闸,感受关节转动阻力变化。区分卡死现象出现在单一轴位还是多轴联动位置,留意关节外壳有无异常升温、油脂渗漏痕迹。部分卡死由外部异物卡滞、管线挤压造成,这类情况处理难度偏低;若是内部传动部件磨损、油脂固化引发的卡死,则需要拆解关节开展UR机器人维修。
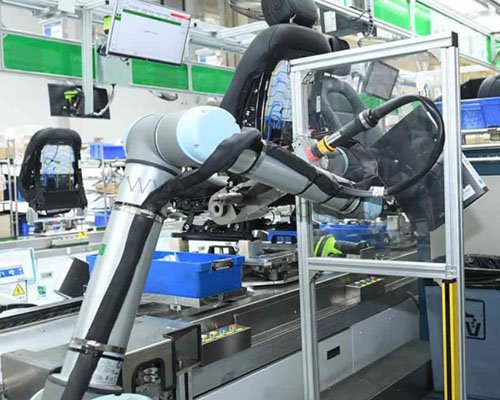
判断故障来自关节内部结构之后,执行本体拆解作业。将机械臂放置在平稳的支撑工装之上,做好臂体支撑防护,避免拆卸过程中臂体坠落造成二次损伤。依次拆除关节外侧护罩,分离关节动力与信号线缆,标记每一组线路接头位置,方便后期回装。松开关节固定螺栓,分离相邻臂段,取出故障关节模组。协作机器人关节属于一体化集成结构,内部包含谐波减速器、电机、制动组件以及位置传感元件,UR机器人维修拆解操作需要保持平稳,减少磕碰对内部精密元件带来的损伤。
拆开关节模组外壳,查找造成卡死的根源。长时间运行后,关节内部润滑脂会逐步老化固化,油脂失去流动性,裹挟金属碎屑堆积在啮合区域,增大转动阻力,发展到一定程度就会锁住关节。谐波减速器柔性轴承、刚轮发生磨损,部件间隙改变,也会出现转动阻滞。抱闸组件卡滞、制动片粘连,同样会让关节无法转动。清理关节腔体内部老化固化油脂,检查减速器啮合面磨损情况,查看轴承表面有无划痕、点蚀。对于磨损程度超出允许范围的传动构件,选择更换适配配件;仅油脂老化堆积的情况,清理腔体内部残留油污,重新加注适配型号润滑脂。抱闸组件存在粘连,需要拆解制动结构,清理制动片表面杂质,检查弹簧弹性状态,按需更换受损制动配件。
关节内部构件维修更换完成,进入装配与组件调试阶段。UR机器人维修时按照拆解时的标记顺序,依次装回各个零件,控制螺栓锁紧力度,避免受力不均造成部件形变。线缆接头按标记位置对接,保证线路接触稳定。装配结束后,在工装台开展单独关节测试,手动转动关节,感受转动阻力是否均匀,没有局部卡涩点位。接入测试电源,点动测试抱闸释放与锁止动作,观察制动响应状态,记录运行过程的电流变化。
关节模组测试无异常之后,将部件装回机器人本体,复原外部护罩与管线。完成硬件回装,恢复供电,重置系统相关参数,低速点动各个轴位,逐步移动机械臂,沿日常作业轨迹做空载试运行。持续观察关节运行状态,留意异响、温升情况,确认卡死现象不再复现。试运行通过之后,记录UR机器人维修的故障类型、更换部件以及测试数据,存入设备运维档案。结合现场工况,调整后续巡检重点,定期检查关节油脂状态,及时清理外部粉尘杂质,降低同类故障再次出现的概率。
免责声明:本网部分文章和信息来源于互联网,本网转载出于传递更多信息和学习之目的。如转载稿涉及版权等问题,请立即联系网站所有人,我们会予以更改或删除相关文章,保证您的权利。
扫二维码手机浏览