UR7e作为优傲协作机型,多用于装配、物料拾取、设备上下料工位,设备运行过程出现关节抖动,属于影响作业稳定性的典型故障。抖动现象在低速运转时可能不易察觉,机器人加速或承载工件时逐渐显现,末端点位出现细微晃动,影响抓取与装配定位。触发抖动的原因并不单一,可能是信号反馈波动、机械传动磨损,也可能是伺服控制参数适配不当,优傲机器人维修人员不能只靠更换关节模组处理,先依据抖动出现的工况特征,把电气信号和机械结构分开排查,定位真正诱因,再实施针对性检修。
故障信息采集阶段,记录抖动出现的运行条件。观察机器人低速、中速运行时的状态,区分抖动持续存在还是特定姿态才显现,留意设备空载和承载工件时抖动幅度的变化。调取系统内部运行日志,查看抖动发生时各轴力矩曲线,对比正常工况的数值波动范围。切断控制箱总电源,等待内部储能元件释放电量,电源位置放置警示标识。检查末端工装固定状态,工装装配松动、附加负载超出机型承载范围,都会放大关节运行抖动,这类外部因素优先排查,移除多余负载或者紧固工装后再做判断。
电气信号层面的排查,从编码器与线缆入手。UR7e关节内部编码器承担位置反馈,编码器信号波动会让伺服系统反复修正输出,产生肉眼可见的抖动。优傲机器人维修检查编码器连接线缆,查看护套磨损、弯折位置芯线损伤情况。清理线缆接头触点氧化层,重新插接固定,接触不良会造成信号间断,诱发抖动告警。线缆走向检查预留的活动余量,余量不足时,关节转动过程会拉扯线缆,造成信号瞬时中断。排查线缆无异常,继续核对伺服参数,检查关节负载参数设置,参数录入与末端实际工装重量不符,控制器计算出错误的控制响应,导致关节动作不稳定。
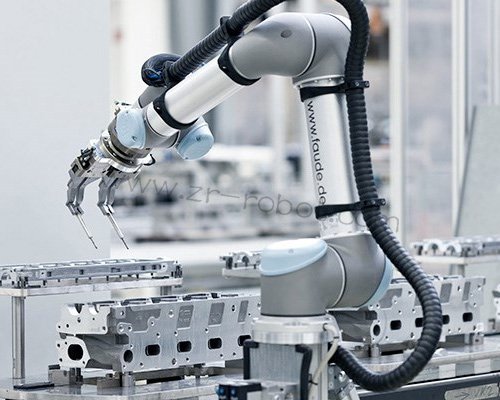
机械传动结构的排查,优傲机器人维修重点查看减速器、轴承与润滑状态。UR7e关节内部集成谐波减速器与交叉滚子轴承,长期运转后,润滑脂消耗、齿面磨损都会改变传动平顺性。手动拖动机器人进入自由驱动模式,缓慢转动故障关节,感知转动过程阻力变化,捕捉卡滞或者跳动点位。谐波减速器磨损会让传动出现微小的周期波动,反映到末端就是持续抖动。拆开关节外壳,查看润滑脂状态,补充适配润滑脂,清理腔体内部杂质。检查交叉滚子轴承间隙,间隙变大带来运行晃动,磨损明显时更换轴承组件。装配过程记录垫片位置,回装后复核装配间隙。
伺服驱动与制动组件检查,排查电气执行端异常。驱动板功率元件老化,扭矩输出波动,关节运动出现不均匀抖动。检查控制箱内伺服驱动板,清理板卡表面粉尘,查看元器件外观。测量驱动输出电压,对比正常区间,输出电压波动时需要更换驱动板。制动组件异常也会带来抖动,抱闸片磨损或者释放不彻底,运转阶段制动件与转子产生轻微摩擦,反映为间歇性抖动,检查抱闸组件状态,磨损偏重的部件安排更换。
部件修复或更换完成,进入装配与参数校验环节。紧固关节外壳螺丝,按规范扭矩控制拧紧力度。重新插接线缆接头,确认锁扣到位。核对系统内负载参数,录入实际工装重量,调整伺服控制参数,让响应速度贴合设备运行需求。优傲机器人维修完成装配之后,断电复测线路导通状态,排除短路、断路隐患。
整机功能验证阶段,分速度开展空载与带载测试。接通电源,切换手动限速模式,低速运转各关节,观察抖动是否消除,感受动作平顺程度。逐步提升运行速度,复现此前出现抖动的姿态,持续监测力矩曲线。空载运行稳定后,挂载工位常规工件,模拟现场抓取、装配动作,多轮循环运行,确认抖动现象不再复现,末端定位稳定。