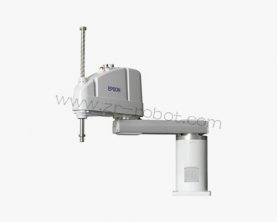
堆垛场景下GX20长期循环搬运物料,动作启停频次高,持续的力矩输出容易带来电机温升问题。电机过热报警并非都来自电机本体损坏,很多现场故障和外部工况、机械卡滞、散热通道堵塞相关。不少运维人员看到温度报警就直接拆卸电机,忽略外部环境与传动部件带来的附加阻力,造成不必要的备件消耗,爱普生机器人维修工作可以优先从工况采集入手,区分环境、机械、电气三类诱因,逐步定位热源位置。
产线现场工况记录,作为故障排查的前置环节。记录报警触发时机,观察是连续运行一段时间之后才弹出过热提示,还是开机短时间内就出现温度飙升。堆垛作业有固定的取放循环,若是满载堆垛一段时间后才报警,多为持续负载带来的热量堆积;空载运行依旧快速升温,故障偏向电机绕组、制动组件或者驱动单元。调取RC+软件内部温度采集数据,观察各轴电机温度变化曲线,对比同机型正常运行时的温升区间。完成数据记录之后,暂停机器人自动程序,切断控制柜供电,等待内部电容放电,设置现场隔离警示标识,避免爱普生机器人维修过程出现误操作。
车间环境与散热通道检查,优先开展这项排查。GX20在堆垛工位安装空间紧凑,粉尘、包装碎屑容易堆积在电机外壳散热筋位置,阻碍空气流通,热量难以向外扩散。清理电机壳体表面堆积杂物,爱普生机器人维修检查工作站通风流向,周边若是放置热风设备,会抬高环境基础温度,间接加大电机散热压力。控制柜内置散热风扇出现转速下降或者停转,驱动模块升温,热量沿着线缆传导至本体电机,同样触发过热告警。查看风扇转动状态,清理控制柜滤网的粉尘堆积,保障柜内空气流通。车间夏季环境温度偏高,堆垛循环速度较快时,可适度调整工位通风布局,降低环境带来的温升影响。
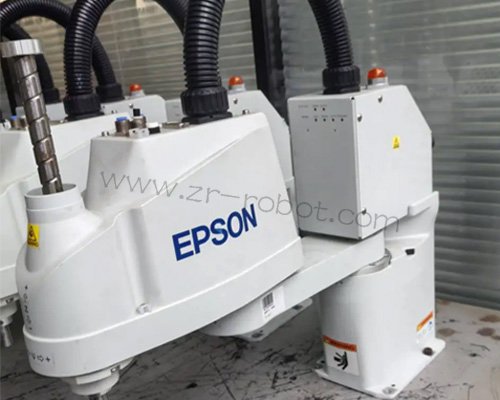
机械传动带来附加阻力,是堆垛机型电机过热的常见诱因。GX20各关节减速器、同步带、滚珠花键长期承受往复载荷,润滑脂老化干结之后,转动摩擦阻力上升,电机需要输出更大力矩维持动作,电流上升伴随热量增加。解除抱闸,手动转动各个关节,感受转动过程阻力变化,留意局部卡滞点位。同步带张力过大,会持续施加额外负载,加剧电机发热。检查关节内部润滑介质,油脂混入粉尘杂质时,排出旧油脂,加注适配规格润滑脂。同步带张力超出允许区间,按照设备手册调整张力数值,减少传动侧带来的额外负载。抱闸组件存在拖滞现象,制动片没有完全脱离转子,持续产生摩擦阻力,也会不断积累热量,检测抱闸吸合与释放动作,磨损部件安排更换。
电气回路检测,聚焦绕组、线缆与驱动器。使用检测仪器测量电机绕组绝缘阻值,绝缘指标下降,代表绕组绝缘层老化,运行过程出现局部漏电流,热量快速累积。本体电机线缆长期反复弯折,绝缘外皮破损,出现漏电,增加电机功耗。顺着线缆走向检查护套,爱普生机器人维修重点查看关节活动弯折段,清理接头针脚氧化物质,端子腐蚀严重则更换整套线缆。驱动器输出电压波动,会造成电机电流不稳定,加大发热,检测驱动板输出参数,元件老化的驱动板进行维修替换。传感器线路异常,温度反馈信号失真,也会误报过热,核对温度传感器采集信号,确认传感器工作状态。
故障相关部件处理完成,开展分段式运行验证。上电之后,保持空载状态连续运行,持续监测各轴电机温度变化,记录温升速率。空载温升稳定无异常后,挂载堆垛工位常规物料,运行原有堆垛程序,复刻现场循环动作。长时间连续多批次堆垛作业,持续读取温度数据,观察过热报警是否再次触发,留意电机壳体温度变化。运行期间观察电流数值,对比正常工况的电流区间,确认没有持续偏高的电流输出。
爱普生scara堆垛机器人GX20电机过热维修依托工况数据区分各类热源,消除附加负载,恢复散热条件,把电机温升控制在合理区间,保障堆垛工序稳定持续运行。爱普生机器人维修完成后整理维修记录,登记报警现象、采集的温度数据、排查项目与更换部件,存入设备运维档案。调整日常巡检清单,增加散热通道清理、关节润滑状态、同步带张力的定期点检。堆垛工位作业规划时,合理规划运动轨迹,减少急加速急减速动作,降低电机短时力矩输出。