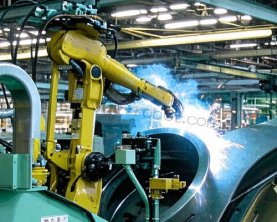
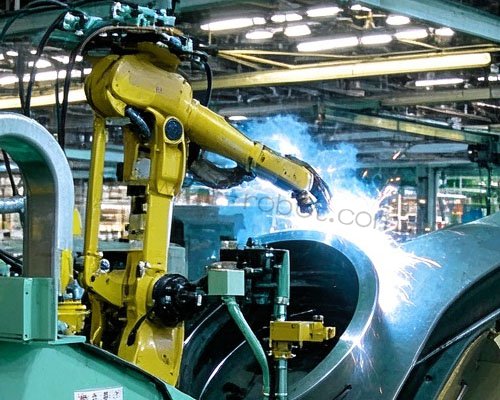
神钢ARCMAN-MP焊接机器人长期在焊接烟尘、飞溅颗粒弥漫的车间环境作业,电机相关故障诱因往往和焊接工况带来的环境侵蚀存在关联,不少故障不会直接锁定电机本体,而是在动力回路、散热结构或是信号反馈环节表现出异常,处理这类电机相关故障时,优先结合焊接工艺的运行特征梳理异常线索,避免直接拆解电机本体造成不必要的损耗。焊接作业持续产生的高温飞溅物,容易附着在电机外壳以及散热翅片表面,堆积之后干扰热量向外散出,电机温升持续走高,伺服系统触发过载类报警,很多现场人员会直接判定电机内部损坏,实际清理附着杂物之后,散热能力得到改善,过载报警的出现频次会有所下降。神钢焊接机器人维修前期先采集故障发生的场景信息,区分报警是在起弧瞬间出现,还是持续焊接一段时间之后才弹出,起弧阶段的电流冲击,会对电机动力回路形成扰动,和长时间运行积热引发的故障,排查方向存在明显区别。
电机编码器是焊接机器人里较为脆弱的部件,ARCMAN-MP机型编码器安置在电机尾部,焊接环境中的粉尘、金属微粒容易顺着缝隙侵入壳体内部,附着在编码器光栅区域,反馈信号出现波动之后,会出现轨迹偏移、低速运行抖动、伺服跟随误差报警等现象。这类故障有较强的间歇性,设备冷却之后异常现象减轻,升温之后故障反复出现,神钢机器人维修排查时先检查编码器的连接线缆,查看线缆外皮是否被飞溅烫伤,接头位置针脚有无氧化腐蚀,焊接车间空气中的金属粉尘会让接头位置形成导电碎屑,干扰信号传输。线缆和接头状态没有异常,再考虑拆解编码器端盖,使用柔和的清洁方式处理内部附着杂质,操作过程减少震动,避免内部组件受力受损,清洁完成之后回装,再开展低速运行测试。编码器内部元件出现老化损伤,则需要更换对应配件,同步核对编码器的标定参数,保证信号反馈能够匹配伺服驱动的识别逻辑。
电机轴承损耗也是该机型较为多发的一类问题,焊接机器人在摆动焊接、圆弧走枪的工序里,关节需要频繁换向,轴承持续承受交变载荷,润滑脂在高温环境下逐步流失、变质,运行时会出现细碎杂音,随着损耗加深,杂音会变得更加明显,同时伴随电机温升加快。区分轴承异响和减速器内部异响需要花费一定时间,可以单独脱开电机和减速器的连接结构,单独驱动电机运转,声响依旧存在,故障源头偏向电机轴承组件。开展轴承更换作业时,做好防尘防护,避免焊接粉尘进入电机定子腔体,轴承装配时选用适配型号的润滑脂,加注量控制在合理区间,过多油脂受热之后向外溢出,附着在绕组表层,会增加后续散热负担。装配完成之后手动转动电机轴,感受转动阻力是否均匀,没有明显卡滞再接入驱动回路测试。
电机动力回路和制动组件的异常,同样会被归类为电机相关报警,神钢机器人维修过程中需要单独区分。制动线圈受潮、制动片附着飞溅粉尘,会造成抱闸释放不顺畅,电机启动时负载偏高,触发过载提示。制动组件检查时,查看抱闸间隙、制动片表面附着物,清理表面焊渣碎屑,测试抱闸通电释放、断电锁止的动作状态,动作响应迟缓的制动组件,需要更换老化配件。动力线缆绝缘层被飞溅灼烧破损,会出现绝缘下降,伺服驱动检出漏电或者电流异常,这类隐患具备一定风险,不能继续带故障运行,绝缘层破损位置如果靠近电机接线端子,优先更换线缆,减少绝缘击穿带来的次生损坏。控制柜侧驱动模块输出回路也要纳入核查,驱动输出波形异常,也会表现为电机运转不稳,不要把所有异常都归为电机本体问题。
故障修复之后的测试环节,要贴合焊接工况设置测试内容,不只是空载运转。先低速运行各关节,观察电机温升、声响变化,再加载焊接工装,执行直线、圆弧以及摆动焊接程序,模拟现场常用的焊接参数持续运行,观察报警日志,查看轨迹稳定性。测试过程留意起弧阶段的电流波动,观察电机运转状态,确认异常不再复现之后,整理神钢机器人维修记录,标注故障诱因、更换配件以及测试工况。后续日常运维可以把电机散热片、编码器线缆、抱闸组件纳入重点巡检范围,及时清理焊渣飞溅,减少环境因素对电机组件的侵蚀,拉长伺服电机的使用周期,降低同类故障再次发生的概率。