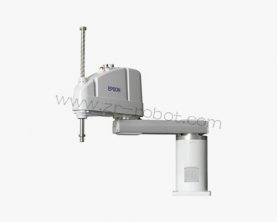
三菱RH-6CH属于水平多关节SCARA机型,多用于电子元器件装配、物料拾取与点胶工序,紧凑的本体结构让设备可以布置在狭小工位内部。四轴运动结构长期高速往复运转,同步带、编码器、伺服驱动以及内置线缆都会产生老化,各类报警会在设备运行的不同阶段弹出,部分告警在高速动作时触发,也有部分在待机状态直接显示。很多现场处理方式选择直接复位告警,短暂恢复运行之后故障再次出现,设备内部潜在损伤持续累积。三菱机器人维修工作需要依托控制器内部报警代码,区分信号类、机械负载类与驱动硬件类故障,由外至内逐层排查,锁定故障发生位置,减少不必要的部件拆装。
接收到故障反馈,优先采集现场运行信息,做好安全隔离操作。记录控制器屏幕显示的报警编号,观察告警触发的动作条件,区分空载状态出现或是带工件负载运行时才会报错。三菱机器人维修时切断控制器供电回路,等待驱动单元电容释放储能,电源侧放置警示标识,规避误合闸带来的安全隐患。检查接入控制器的外部供电,检测输入电压波动,供电不稳定会在轴体加速瞬间触发伺服保护。核验外部急停回路、安全门信号,安全回路触点氧化、线路虚接会触发安全类报警,设备直接锁定运动输出。外部回路检查完成,确认供电与安全回路状态稳定,再进入控制器内部检测环节。
控制器内部驱动单元与主板的状态查验,依托报警类型开展。打开控制器柜体护板,目视观察伺服驱动模块表面,查看元件变色、电路板积尘情况,粉尘堆积会阻碍散热,元件温升上升容易触发过热告警。查看驱动板上状态指示灯,指示灯变化反映伺服信号交互状态,采集各轴驱动输出电压,对比设备常规参数。板卡之间连接排线松动,会造成编码器信号传输中断,控制器识别不到轴位置信息,随即弹出位置相关告警。清理板卡表面积尘,作业全程做好静电防护,静电冲击容易损坏主板与编码器采样芯片。
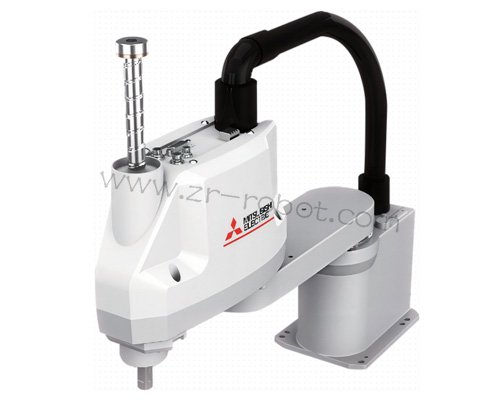
控制器硬件排查结束,转向RH-6CH本体机械结构与内置线缆检测。这款SCARA机器人依靠同步带传递动力,长期高速启停会出现皮带张力变化、齿面磨损,负载随之波动,引发过载类报警。手动缓慢转动各轴,感受运转阻力,留意异响或者卡滞,皮带老化、轴承磨损都会增加运动阻力。三菱机器人维修检查本体内部走线,线缆随手臂反复摆动,芯线容易出现隐性断裂,接头触点氧化造成信号断续丢失。使用仪表检测线缆导通性能,调整机械臂到不同姿态重复测量,捕捉仅在特定位置才显现的线路故障。调取控制器内部轴监控页面,查看各轴负载数值,负载持续偏高,代表机械传动存在阻滞。
编码器与本体后备存储元件,也是三菱机器人维修需要关注的部分。RH-6CH依靠编码器采集轴位置数据,编码器线路受损或者元件老化,位置反馈信号出现偏差,系统触发位置告警。本体内置存储电池容量衰减,断电之后位置数据丢失,再次启动设备会弹出原点相关报警。对照设备手册,对异常轴执行原点重置,导入预先保存的参数文件,参数丢失完成恢复之后,断电重启观察告警状态。参数重置操作完成,依旧重复出现报警,就需要继续排查机械传动部件。
部件修复或者线路处理完成,进入分段上电验证与动作测试。接通控制器电源,等待系统初始化,查看屏幕报警信息。切换手动模式,低速单轴驱动各个运动轴,观察负载数据变化。多次启停轴体,模拟工位拾取、移动等作业动作,查看控制器日志有无新增报警。空载测试稳定之后,挂载额定范围内工件,开展带载运行,检验高速往复动作下设备运行状态。
测试工作完成,清理检修区域,收纳各类检修工具。填写维修记录,登记报警代码、排查过程、处理方式以及更换元件信息,归入设备运维档案。结合本次故障诱因,调整工位周边环境,降低粉尘堆积,规范设备启停操作。更新RH-6CH巡检清单,增加同步带张力、本体内部线缆、编码器接头的定期检查,提早识别部件老化带来的异常信号,减少产线非计划停机时长。