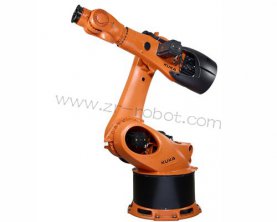
KUKA库卡KR 500重载机器人依托大负载传动结构,适配重型工件搬运、大型模具上下料、重工构件装配等高强度工况,减速机作为关节动力传递的核心部件,长期承受重载冲击、高频启停与大范围角度换向。设备长期连续量产运行后,关节位置出现的异常抖动是极具代表性的隐性故障,多发作于低速走位、点位制动、轨迹切换等工况,初期故障幅度微弱,停机重启后可短暂恢复正常,极易被日常巡检忽略。持续带故障运行会不断加剧内部传动部件磨损,扩大机械配合间隙,最终引发定位超差、关节异响、负载晃动等严重问题,大幅提升设备停机大修成本。结合KR 500重载机型传动结构特性,精准区分抖动诱因,落实针对性库卡机器人维修与精度复位,是彻底解决故障、恢复设备传动稳定性的关键。
结合现场运行状态可精准区分减速机抖动的故障层级,为库卡机器人维修排查划定清晰方向。轻微故障仅表现为低速匀速运动时的细微震颤,无明显声响与位置偏移,多源于润滑状态劣化与微小配合间隙。中度故障会伴随启停瞬间的冲击性抖动,关节运行出现不规则异响,末端作业点位出现小幅偏差,大多对应内部轴承疲劳、齿面轻微磨损。重度故障会出现持续性大幅震动,甚至引发整机共振,重载作业时工件晃动明显,设备频繁触发运行保护,这类情况基本对应齿轮剥落、轴承保持架损坏、内部结构形变等重度硬件损伤。不同层级故障的维修处置方式差异较大,盲目加注油脂或紧固螺栓无法根治深层结构损耗,只会延误最佳维修时机。
内部润滑失效引发的传动不稳,是KR 500减速机抖动的基础诱因。重载工况下减速机内部润滑脂长期处于高压、高温工作环境,会逐步氧化发黑、粘度衰减,混杂齿轮磨损产生的金属微粒后形成油污杂质,彻底破坏均匀油膜结构。油脂干结、污染会让齿轮、轴承接触面出现局部干摩擦,传动过程受力不均,直接引发低速抖动。维修作业需彻底拆解对应故障关节,完全排空腔体内部变质介质,使用专用清洗剂反复冲洗齿轮、轴承与腔体内壁,彻底清除油泥与金属碎屑。排查密封组件状态,老化、形变、贴合不严的密封配件全部更换,杜绝介质渗漏与外界杂质侵入,加注适配重载工况的全新专用润滑脂,保证腔体内部介质充盈均匀,重建稳定的传动防护体系。
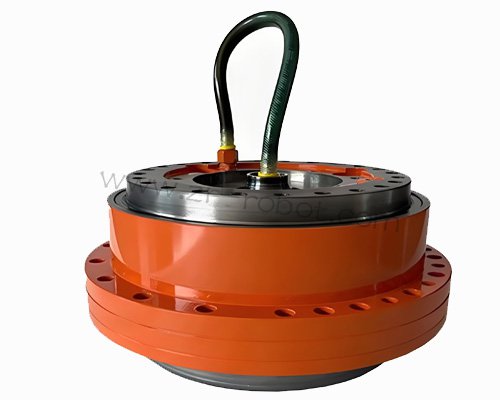
齿轮与轴承结构性磨损,是重载机型减速机抖动的核心硬件故障。KR 500减速机采用高强度行星传动结构,长期承载大惯性负载,齿面反复承受挤压摩擦,会出现点蚀、剥落、齿形磨损等问题,导致齿轮啮合间隙异常增大。轴承滚珠、滚道磨损或保持架变形,会造成转动过程轴向、径向窜动,传动精度大幅下降,设备运行时持续出现不规则抖动。维修过程细致检测齿面完整度与啮合状态,磨损超标的齿轮组件直接更替,杜绝啮合间隙超标问题。轴承更换采用规范热装工艺,把控安装温度与装配精度,避免暴力安装造成轴颈损伤,装配后核验轴承转动平顺度,无卡顿、无窜动即为达标。
装配间隙失衡与结构紧固松动,是现场极易忽视的抖动诱因。设备长期高频震动会让减速机法兰、关节连接螺栓预紧力衰减,传动结构贴合面出现微小缝隙,重载运行时缝隙被动态放大,形成传动抖动。拆解维修后的装配精度偏差,同样会造成啮合对位不准、预紧力不均,故障反复复发。库卡机器人维修复位阶段需清理所有贴合面残留杂质与旧密封材料,保证结构贴合平整密实,按照原厂标准扭矩对角均匀紧固所有连接点位,杜绝单侧受力引发的结构形变。精准调校齿轮啮合间隙与轴承预紧度,匹配重载机型传动公差标准,消除装配偏差带来的传动不稳问题。
库卡机器人维修与校准工序完成后,设备需要经过多工况动态测试验证修复效果,单一空载测试无法完全覆盖重载机器人的真实运行状态。测试过程循序渐进,从低速全行程走位开始,观察各轴传动平顺性,记录关节运转声音、伺服电流波动与姿态稳定性,确保机械啮合无阻滞、无异常震动。工况验证阶段逐步叠加额定负载,反复执行启停、换向、定点悬停等高频动作,复刻日常量产的极限作业状态,持续观察是否存在震颤、偏差复发的情况。整机运行状态达到平稳标准后,核对设备重复定位精度,确保数值回归原厂公差范围。现场可结合工位生产特点,针对性优化日常巡检重点,加大重载轴润滑状态与螺栓紧固状态的抽检频次。针对性的故障修复与后期精细化管控,可以彻底解决KR 500减速机抖动隐患,恢复设备重载传动稳定性,弱化长期运行带来的机械损耗累积,让设备持续适配重工产线高负荷、连续性的作业工况。