ABB IRB360并联机器人作为高速拾取类专用设备,行业常称蜘蛛手,依托四连杆并联运动结构实现轻量化、高频次、短行程往复动作,广泛应用于食品分拣、物料装箱、小件摆盘、流水线快速搬运等工况。设备运动逻辑与传统串联六轴机器人完全不同,不靠大幅度臂体旋转作业,依靠多组平行连杆协同微动完成点位切换,整体损耗集中在球铰关节、连杆配合面、小型精密轴承等细微部件。产线日常运维多沿用常规机器人保养思路,侧重齿轮箱换油、电控除尘等通用项目,忽略并联结构高频微动带来的间隙磨损、连杆同轴度偏移、球铰干涩等隐性问题。长期持续高速运行后,设备会出现拾取偏移、高速抖动、动作响应滞后等精度衰减现象,贴合并联机型专属结构特性开展精细化ABB蜘蛛手机器人保养,是维持高速分拣稳定性的核心。
并联连杆组与球铰关节的精细化养护,是该机型维保的核心重点。IRB360整机依靠多组对称连杆同步联动实现平稳运动,每个连杆两端配置精密球铰轴承,高频往复微动过程中,轴承接触面持续承受高频交变应力,磨损形式区别于重载转动关节。车间流水线粉尘、细碎物料碎屑容易附着进入球铰间隙,逐步破坏接触面润滑层,造成关节运动干涩、连杆配合间隙变大。ABB蜘蛛手机器人保养作业需要轻柔清理连杆表面与球铰缝隙的积存杂质,避免硬质颗粒留存加剧内部磨损。针对各球铰点位补充适配专用润滑脂,控制加注用量,过量油脂容易吸附粉尘形成油泥,反而增加关节运行阻力。逐一核查连杆固定螺栓紧固状态,按照原厂标准扭矩复紧,规避高速震动造成的螺栓松脱,保障多组连杆运动同步性一致。
小型传动轴承与衬套状态排查,适配高速微动作业损耗规律。并联机器人无大型减速机传动结构,动力输出依靠小型精密轴承与衬套配合实现,部件体积小、运行频次高,长期作业会出现表层磨损、配合精度下降等问题。常规保养很难直观发现细微磨损变化,需要在低速手动运行状态下,逐段感受连杆运动平顺度,排查局部卡顿、细微异响等异常状态。磨损轻微的衬套可通过重新润滑、间隙微调恢复运行状态,磨损量超标的部件及时更替,防止间隙持续扩大引发末端拾取偏差。保持轴承运行区域洁净无杂质,能够有效延缓精密传动部件老化速度,维持设备高速运动的平稳性。
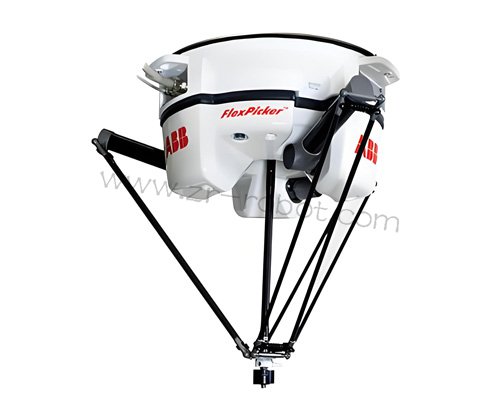
末端法兰与拾取工装的稳态校准,规避动态精度偏差。蜘蛛手末端承载拾取治具,依靠高频启停、快速定位完成物料抓取,工装重心偏移、法兰轻微松动都会放大高速运动的抖动幅度,改变连杆受力平衡状态。ABB蜘蛛手机器人保养过程清理末端法兰贴合面残留杂质,核对工装安装平整度,紧固全部固定点位螺栓,修正长期高速震动带来的装配偏移。检查工装夹持点位磨损状态,保证抓取受力均匀,避免单侧受力造成的末端倾斜,减少连杆组额外负载,降低不对称磨损带来的精度漂移,让设备高速拾取、放置的重复精度保持稳定。
机身密封与内部腔体洁净防护,阻断环境杂质侵蚀隐患。IRB360机身内部集成精密传动与信号组件,外部防护罩起到隔绝粉尘、防潮防尘的关键作用,防护罩贴合不严、卡扣松动、壳体破损,都会让车间漂浮杂质进入腔体内部,堆积在传动部件与线路接口位置。ABB蜘蛛手机器人保养时全面检查机身防护罩完整度,复位松动卡扣,替换老化变形的密封胶条,恢复整机密闭防护能力。清理腔体通风通道,保障内部空气流通,避免潮湿积尘造成的线路氧化、部件锈蚀,减少高速运行过程中的间歇性信号异常与动作卡顿问题。
电控系统与高速响应参数的基础维护,适配高频作业需求。设备高速拾取动作依赖伺服系统快速响应与精准信号反馈,电控模块积尘、接口氧化、参数基准偏移,会直接影响动作同步性。断电后清理控制柜散热滤网与模块表面积尘,保障驱动模块散热通畅,避免高温运行造成的响应速度下降。紧固信号线路与动力线路端子,排查线材老化、表皮破损隐患,维持信号传输稳定。按照周期更换设备测量系统储能电池,防止停机断电后原点数据丢失,规避重复标定带来的工时损耗,保证设备每次启动后均可直接恢复标准作业精度。
ABB IRB360蜘蛛手的保养逻辑,完全围绕并联高速微动结构的损耗特点展开,和传统串联机器人维保体系存在明显区别。连杆球铰、精密衬套、工装稳态、腔体防护、电控响应多维度精细化养护,针对性解决高速分拣工况带来的各类隐性损耗。标准化的周期性ABB蜘蛛手机器人保养,能够持续维持设备高速、高精度、低抖动的运行优势,减少精度漂移与突发故障停机,充分适配流水线不间断高频次分拣量产作业需求。