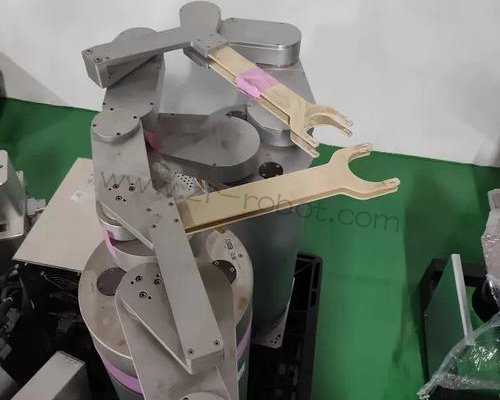
RORZE乐兹RR701属于大气端晶圆传输机械手,多用于EFEM内部片盒与预对准台之间的晶圆中转,设备长期在洁净气流环境下完成伸缩、旋转、升降动作,故障表现往往和臂体伸缩机构、真空拾取回路、控制器存储参数的联动状态相关,RORZE乐兹机器人维修优先依托洁净车间的作业约束,区分参数丢失类故障和实体构件损耗故障,控制拆解范围,降低洁净面被微粒污染的风险。
臂体伸缩机构的间隙变化,是RR701比较典型的隐性故障来源。这款机型采用多段伸缩臂结构,在高频次取片循环里,导向滚轮、导轨持续承受滑动摩擦,滚轮表层磨损之后,臂体伸出过程出现晃动,晶圆放置位置偏移。这类偏移不会直接触发报警,大多是在预对准工位检出晶圆圆心偏差之后才被发现,RORZE机器人排查时很容易归为真空或者传感问题。调取多组取放动作的位置记录,对比短伸出行程和长伸出行程的偏差幅度,长行程下偏差明显放大,故障源头偏向伸缩导向组件。拆解检查滚轮表面磨损痕迹,同步查看导轨表层有无划痕,磨损超标的滚轮做替换处理,装配时控制预紧力度,避免预紧过大造成伸缩阻力上升。装配完成后,多次执行不同伸出长度的动作,观测位置偏差变化趋势。
真空拾取回路的异常,会直接影响晶圆抓取稳定性。末端拾取片的真空流道狭小,晶圆碎屑、光刻胶微颗粒容易在流道内部堆积,造成抽气速率下降,负压建立速度变慢。部分工况下负压数值看似达标,但是晶圆在臂体加速阶段出现滑移,这类情况和拾取片表面的微孔堵塞存在关联。RORZE机器人排查时先脱离机械手本体,单独对真空支路做负压测试,区分是上游真空源供给不足,还是臂体内部管路、拾取片堵塞。拾取片属于易损耗件,薄膜老化之后密封性能下降,负压维持能力变差,更换拾取片之后,在不同臂体伸出姿态下复测负压曲线,观察负压保持的平稳程度。管路接头位置的密封垫圈老化渗漏,也会缓慢拉低负压数值,垫圈需要同步检查更换。
控制器参数存储与原点相关故障,在该机型的维修工单里占比偏高。RR701依靠内置电池保存轴体原点、软限位以及运动参数,电池电量衰减之后,断电重启容易出现参数丢失、原点偏移,设备上电之后直接触发伺服告警。这类故障的特征是停机重启之后异常复现,持续运行阶段故障暂时消失。核查时优先读取控制器内部电池电压,电压偏低就更换配套电池,更换电池的操作要缩短断电时长,减少参数丢失的概率。原点丢失之后,需要依照设备基准标记重新标定各轴原点,标定完成之后,多次执行回原点动作,确认原点信号稳定。软限位参数如果出现错乱,臂体运动区间超出安全范围,会触发限位保护,核对限位数值,匹配现场片盒与预对准台的实际布局。
通讯总线与伺服反馈链路的异常,会造成动作中断、随机报错。机械手控制器需要和EFEM主控、预对准台持续交互信号,总线线缆跟随臂体伸缩反复弯折,线缆内部芯线出现隐性损伤之后,信号传输出现断续,故障在臂体伸到最长位置时更容易显现。屏蔽层破损之后,车间内其他工艺设备产生的电磁干扰会叠加在信号上,伺服反馈信号波动,系统弹出跟随误差类告警。排查时梳理总线线缆走线,调整线缆固定卡扣,降低伸缩过程中产生的拉扯应力。控制柜内部伺服板卡金手指表面积聚细微粉尘,接触稳定性下降,在洁净条件下做除尘处理,板卡元件损坏则更换对应板卡,装配完成之后重新建立总线节点识别。
全部Rorze机器人维修处置完成之后,验证环节贴合EFEM的实际流转流程开展。先单轴点动测试伸缩、旋转、升降动作,观察运转阻力和声响变化,确认无新增告警。空载循环整套取放流程,覆盖短行程、长行程多种伸出姿态,监测真空数值、原点信号以及总线通讯状态。空载验证稳定之后,使用模拟晶圆连续执行片盒取片、预对准台放片的循环工序,持续跟踪位置偏差与报警日志,确认同类异常不再复现。维修资料做好归档,记录故障诱因、更换配件以及参数标定内容。日常巡检可以重点关注伸缩臂滚轮状态、真空拾取片洁净度、控制器电池电压,在异常苗头出现时介入处置,减少半导体制程的停机损失。