库卡KR500作为FORTEC系列重载机型,凭借五百公斤级额定负载与大作业半径,适配重型构件搬运、大型模具置换、重工设备上下料等高强度生产场景。机身采用高强度铸铝与铸铁复合结构,抗过载能力突出,动态承载余量充足,能够长期应对连续重载启停、大范围姿态切换的量产工况。该机型核心劳损特征区别于常规重载设备,底座回转轴长期承受整机自重与偏心负载力矩,累积损耗更为集中,通用化保养流程无法精准匹配设备轴位受力特性。严格遵循库卡机器人保养维护细则开展常态化运维,针对性处理各轴差异化劳损问题,能够持续稳定设备动态作业精度,延长整机服役周期,规避突发性重载故障停机。
底座回转系统专项养护是KR500维保的核心重点。设备J1回转轴承担整机三百六十度旋转作业,长期承载超大偏心负荷,启停换向产生的扭转应力持续作用于回转轴承与传动齿轮,是整台设备损耗速度最快的核心部件。日常运维需重点清理底座回转缝隙积存的金属粉尘、油污杂质,避免硬质颗粒卡滞回转间隙,造成运转卡顿、轨迹偏移。细致检测回转端面密封状态,重载震动与温度交变容易加速密封件老化,出现微量渗油隐患,及时排查密封缺陷可阻挡杂质侵入轴承腔体。按照原厂标准扭矩复核底座固定固件,抵消长期回转震动带来的预紧力衰减,维持整机安装基准的稳定性,杜绝底座松动引发的整体定位偏差。
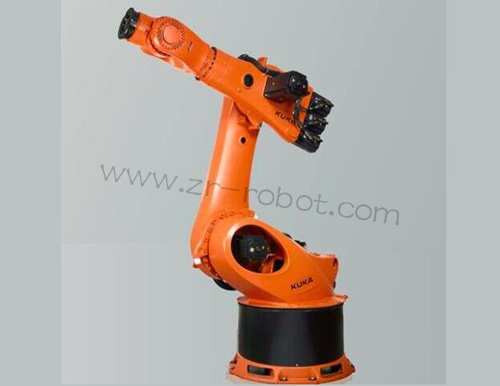
臂体刚性结构与末端执行组件精细化检修,稳固重载作业基准。设备长臂展结构在满载伸展状态下,臂体法兰、关节连接位置会产生持续性微小应力形变,长期累积会弱化结构贴合精度。库卡机器人保养过程中全面排查主臂、小臂连接法兰的贴合状态,清理结合面积存污物,均匀复核各连接螺栓紧固力度,平衡臂体受力分布,避免局部应力集中造成的结构疲劳。细致检查末端腕部关节运行状态,腕部承担工件对接、姿态微调任务,频繁微动容易出现配合间隙变化,通过低速全行程运转排查异响、卡顿问题,保障末端作业点位的精准度与稳定性。
重载管线包动态防护与制动系统核验,消除动态运行隐患。KR500大范围屈伸旋转的作业模式,让管线包长期处于大幅度拉伸、弯折状态,固定卡扣容易出现疲劳松动,管线外皮易产生定点磨损。库卡机器人保养过程中逐段梳理管线走向,矫正扭曲、紧绷的管线区段,重新加固移位固定件,规避设备运动过程中管线与臂体结构干涉摩擦。逐轴开展重载制动性能检测,设备大惯性力矩启停作业会持续消耗制动组件寿命,通过多姿态满载悬停测试,排查制动锁止滞后、姿态微移等隐性问题,保障重载停机状态的安全性与稳定性。
电控系统负载适配养护与基准精度修正,适配重载动态输出需求。重载工况下伺服驱动模块持续高负荷输出,电气热累积量大,柜内积尘堆积会直接削弱散热效率,引发伺服响应波动、负载输出不稳等问题。断电后全面清理控制柜散热风道、功率模块与线路端子表层积尘,疏通散热通道,保障电控系统恒温运行。打磨氧化发黑的接线触点,压实松动线路接头,保证大电流工况下电气传输稳定。完成机械养护后,重新校准设备机械零位与坐标基准,修正长期重载运行累积的轨迹偏差,微调伺服动态响应参数,弱化重载换向、启停的机械冲击,适配重工量产作业节奏。
各项库卡机器人保养作业全部落地之后,需结合KR500重载机型的运行特性,完成全方位设备状态核验工作,摒弃单一的空载检查模式。先通过单轴独立点动、多轴联动运转的方式,完整覆盖设备全部运动行程,甄别关节运转异响、运动阻滞、管线剐蹭等直观异常,确认设备基础运动体系无故障隐患。在此基础上结合车间实际生产负载,匹配常规作业节拍开展连续试运行,重点观测设备满载状态下的换向流畅度、关节温升变化以及定点停留稳定性。针对性的定制化库卡机器人保养模式,精准贴合库卡KR500底座回转受力集中、重载负荷不均衡的损耗特点,能够有效化解长期运行积累的机械疲劳与性能衰减问题,持续维持设备高精度、高稳定性的运行状态,助力重工自动化产线实现长期平稳高效生产。