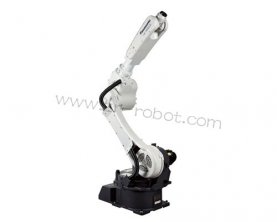
松下TM1800焊接机器人面向自动化弧焊加工场景开发,机身动作响应迅速,轨迹重复定位表现稳定,大量投入钣金构件、工程机械配件以及各类金属结构件的焊接工位。设备长期处在焊烟弥漫、金属飞溅散落的生产环境,焊渣颗粒、烟气粉尘会持续附着在关节表面、管线外部以及控制柜散热部位。焊接工况带来的环境侵蚀不同于普通搬运设备,飞溅灼伤、烟气腐蚀会加速密封件老化与线路表层损耗。简单的表面清扫不足以应对焊接现场带来的持续损耗,按照机型本身的硬件特征落实松下焊接机器人保养维护,能够减少突发性故障出现概率,把机器人的焊接精度维持在出厂参考区间之内。
焊渣飞溅接触部位的防护与清理,是松下焊接机器人保养工作里不可忽视的部分。机械臂外侧、手腕法兰周边最容易积攒高温焊渣,凝固之后形成坚硬结块,随关节转动不断摩擦护罩外壳以及密封边缘。细小碎屑还有机会渗入护罩缝隙,持续磨损关节外部密封层,逐步埋下渗脂隐患。开展保养作业时,使用不会划伤壳体的工具清除结块焊渣,不可以直接敲击臂体外壳。仔细检查护罩壳体有无烧蚀凹坑,开裂或者变形的护罩要及时处置,避免焊烟顺着破损位置侵入内部组件。手腕法兰端面也要清理干净,残留飞溅物会改变焊枪安装贴合状态,间接造成焊枪角度偏移,影响整条焊缝的成型效果。
各关节传动部位状态检查,需要结合焊接机器人的实际受力特点。TM1800执行焊接任务时不会承受巨大工件载荷,但高频往复摆动、持续的姿态微调,让关节承受反复交变力矩。下部轴体承担整机臂体自重,换向动作频繁,内部齿轮以及轴承持续经受交变应力。手腕部分需要带动焊枪做摆动跟踪,短距离高频运动占比很高,密封唇口更容易出现疲劳。保养阶段点动运行完整运动区间,留意运转过程产生的异样声响,分辨异响来自哪一处关节位置。观察关节外圈是否出现润滑脂外溢痕迹,轻微渗出就要做好标记,持续发展会演变成明显泄漏。根据设备实际运行工时评估润滑介质状态,按时完成油脂更换,抑制内部部件磨损速度。
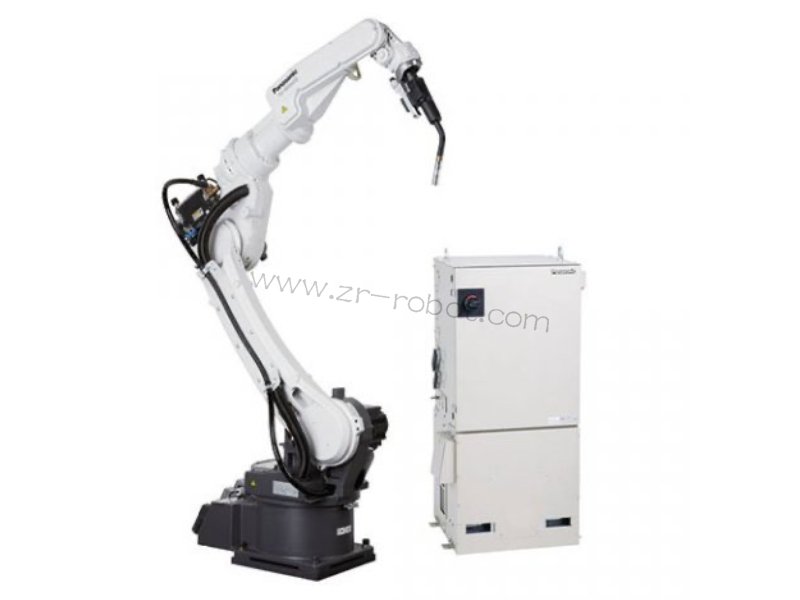
焊枪配套管线总成的状态排查,对焊接机器人来说具备特殊意义。整套线缆气管跟随手腕不断扭转摆动,焊枪电缆、保护气路软管长期经受焊烟烘烤以及飞溅灼烧,外层护套会逐步变硬开裂。护套一旦破损,内部导线、气管就会暴露在恶劣环境当中,容易出现供气泄漏或者信号传输异常。顺着管线走向逐段查看护套完整程度,固定卡扣出现松动移位要及时复位,防止管线和臂体发生剐蹭摩擦。管线弯曲位置不能出现死折,过度弯折会加速内部介质管路老化,缩短整套管线的实际使用周期。
控制柜内部与散热系统的养护要适配焊接车间烟气环境。焊烟当中含有金属微粒,随气流进入机柜之后附着在散热片、电路板表面,堆积到一定程度就阻碍热量向外散出。功率器件长期处在偏高温度环境,伺服响应就会出现波动。断电之后对散热风道、风扇组件做除尘处理,不能使用高压气流直接对着电路板猛吹,避免细小颗粒被吹进元件缝隙。逐项检查接线端子,确认没有松动氧化痕迹,备份好机器人内部的作业程序与原点数据,防止电池耗竭造成参数丢失。电池本身也要评估健康程度,临近使用时限就安排替换,规避现场停机风险。
松下焊接机器人保养完成之后不能直接交付产线投入生产,要完成焊接工况对应的整机核验。先以低速模式遍历全部运动角度,确认各个关节转动顺畅,管线不会和机体发生剐蹭干涉。接入实际焊接工艺参数,执行模拟走枪运动,复现现场生产常用的摆动轨迹,观察机器人运动过程是否平稳。核验焊枪安装基准,确认焊枪相对工件的空间姿态保持稳定。完成空载测试之后再开展试焊作业,查看焊缝成型状态,确认轨迹精度没有发生偏移。
焊接车间环境会持续对机器人硬件产生侵蚀,松下机器人保养工作不是一次性的处置手段。依据现场烟尘浓度、每日开机时长调整维保执行节奏,焊渣清理、管线检查这类内容可以适当提高检查频次。重视每一次保养过程发现的细微异常,早期处置能够避免故障进一步扩大。落实贴合TM1800工况条件的维护流程,降低非计划停机带来的生产损失,让自动化焊接工位可以维持较为稳定的产出水平。