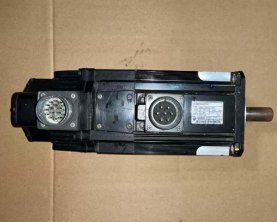
SGMSS-20A2A-YR11伺服电机是安川点焊机器人焊钳系统的核心驱动部件,专门适配车身焊接工位高频开合、瞬时加压、精准保压的作业工况。焊钳电机区别于常规搬运伺服电机,运行过程持续承受频繁正反转、短时过载冲击与机械刚性回弹,工况劳损强度更高。长期自动化量产作业中,电机内部轴承结构、编码器组件、定子绕组、输出轴密封都会出现渐进式损耗,引发焊钳开合卡顿、加压力度不稳、伺服报警、位置偏差等现场故障。多数工位停机问题源于电机隐性损伤,单纯复位参数无法根除故障,精准拆解部件损坏原因、落实标准化安川机器人维修流程,是恢复焊钳驱动精度、稳定焊接工位产能的关键。
结合现场运维数据来看,该型号焊钳伺服电机的损伤形式具备明显的工况专属特征。高频开合动作会让轴承长期承受往复交变载荷,润滑脂快速失效干涩,进而出现轴承磨损、游隙变大的情况,电机运行会产生持续性异响与抖动。点焊加压瞬间的刚性冲击,会造成电机输出轴与键位磨损,配合间隙增大后,焊钳实际加压行程与理论参数出现偏差,焊点压痕深浅不一,影响车身焊接一致性。密闭焊装工位的粉尘、细微焊渣与潮湿空气持续侵入电机内部,会造成绕组绝缘层老化、编码器盘面污染,诱发伺服过载、通讯异常、原点丢失等高频报警问题。
安川机器人维修前期的工况隔离与无损拆解,是保障维修质量的基础前提。故障电机从焊钳机构拆除前,需要彻底切断设备动力与控制回路,释放伺服残余电压,记录电机原始安装角度与线束排布位置,规避后续装配错位、参数不匹配等问题。有序拆除动力线、信号线与固定固件,依托专用工装固定电机壳体,按照标准流程分步拆解端盖、编码器、轴承组件与定子结构。拆解过程杜绝暴力敲击,避免壳体形变、螺纹损伤与精密编码器磕碰,最大程度保留可修复部件的原始状态,同时分类排查各结构的损耗程度,区分可维修构件与报废替换构件。
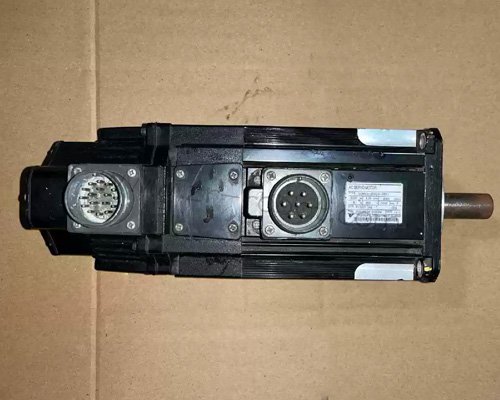
内部核心损耗构件的修复与更换,是整套维修工序的核心环节。针对磨损干涩的轴承组件直接整体更替,同步清理轴承位基座杂质,填充适配高速伺服电机的耐高温润滑脂,保证轴承转动平顺无阻滞。针对表层氧化、绝缘层脱落的定子绕组,开展绝缘清洗、烘干加固与绝缘值复测,确保绕组绝缘参数符合设备运行标准,杜绝漏电、过载发热隐患。清理编码器盘面附着的粉尘油污,校正光栅刻度状态,对于盘面磨损、信号丢失的编码器直接更换全新总成,保障位置信号采集精准无误。修复磨损的输出轴键槽结构,修正微小形变,恢复输出端的传动配合精度。
电机密封结构复原与无尘装配,直接决定维修后的使用寿命与工况适配能力。焊钳电机工作环境杂质繁杂,密封防护不到位会快速引发二次损坏。安川机器人维修过程全面更换老化压缩形变的密封垫、防尘圈与油封构件,恢复电机整机密闭性能,阻挡外部焊渣、粉尘与水汽侵入内部腔体。所有装配工序保持无尘作业标准,按照原厂力矩规范均匀紧固各部位固件,保证端盖贴合紧密、壳体无错位形变。装配完成后手动盘动电机主轴,检测转动平顺度,排查卡滞、异响、偏心晃动等装配问题,提前矫正装配偏差。
电气性能检测与参数复位,是安川机器人维修后性能达标的关键步骤。装配完成的电机需开展绝缘测试、线圈电阻检测、空载电流测试,各项电气参数达标后方可上机安装。电机回装阶段严格匹配原始安装相位,规整线束走线路径,杜绝线路拉扯、扭曲与挤压,保障动力与信号传输稳定。完成机械安装后重新匹配机器人控制系统,校准电机原点、伺服增益、扭矩补偿与焊钳开合限位参数,消除拆装带来的基准偏差。逐步开展低速点动、全程开合、加压保压等工况测试,观测电机温升、运行异响、响应速度与压力稳定性。
整机负载试运行与工况验证,最终敲定维修效果。模拟生产线高频开合、连续加压的量产工况,长时间连续运行设备,持续监测伺服系统有无异常报错、压力波动、轨迹偏移等问题,确认焊钳开合流畅、加压精准、保压稳定,完全满足车身点焊工艺要求。安川机器人维修流程针对性解决SGMSS-20A2A-YR11焊钳电机的工况性损耗问题,通过部件修复、配件更替、精度校准与性能复测,彻底恢复电机出厂驱动性能。规范的维修工艺能够有效解决焊钳工位频发的停机故障,提升设备运行稳定性,减少配件更换成本,保障自动化焊装产线连续高效生产。