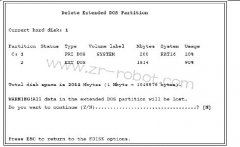
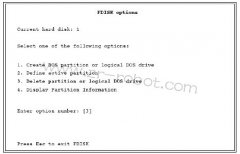
删除KUKA机器人系统逻辑驱动器后,扩展分区可以删除。选择选项2. 删除扩展DOS 分区 按Y和回车键确认请求。...
2017-03-29
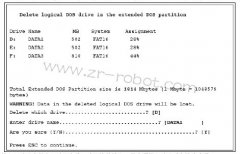
选择选项3. 在扩展 DOS 分区删除逻辑DOS 驱动器 在 这 个 例 子 中 , 总 共 3 个逻辑驱动器已经设置, 它...
为了删除KUKA机器人系统分区或逻辑驱动器,在 FDISK 选项输入数字3,用回车键确认。与删除分区有关的指令都...
更改分区 库卡机器人使用的硬盘最小有两个分区。第一个是主分区。那第二个称为扩展分区。 当导入系统时,从...
2017-03-28
为了使改变起作用必须保存设置。选择菜单退出设置,保存数据,按下回车键。一个确认请求出现,必须按Y响应...
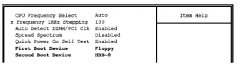
这个选项确定一个操作系统中搜寻不同驱动的顺序。通常,在这儿软盘驱动器无效。为了安装一个新的操作系统,...
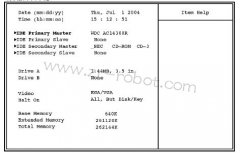
如果新安装的硬盘和以前的不同,系统会自动发现。如果没有发现,BIOS 中必须做相应的设置。 用箭头键选择选...
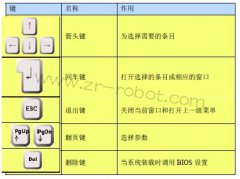
更换硬盘后,执行计算机的 BIOS 设置,检查参数,必要时改变参数。 仅能改变示出的区域! BIOS 设置不能接...
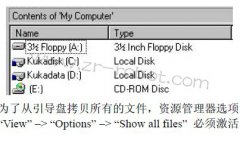
一旦磁盘成功地格式化,在光驱中放入库卡专用光盘。通常光驱指示为E盘。然后,打开光盘上的目录Bootdiask ...
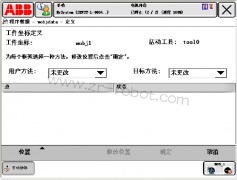
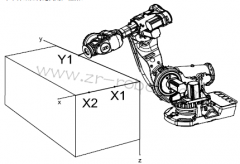
这里介绍将工件框架偏移用户框架时如何定义工件框架。 x 轴将通过点 X1-X2,y 轴通过 Y1。 操作 1. 在 工件...
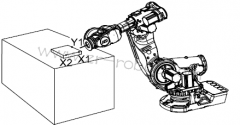
概述 定义工件意味着ABB机器人将用于指出其所在位置。 共需定义三个位置,两个位于 x 轴上,一个位于 y 轴...
2017-03-27
这里介绍如何定义用户框架。 x 轴将通过点 X1-X2,y 轴通过 Y1。 操作 1. 在 用户方法 弹出式菜单中,点击 ...
手机扫一扫添加微信