UR e系列三款机型在结构布局上保持同源设计,但负载上限存在区分,UR3e多用于小型工位装配,UR5e适配多数通用工序,UR10e覆盖更大作业半径与承载需求,三款机型的关节减速机都集成在封闭关节壳体内部,和力矩传感器、抱闸组件、编码器紧密贴合,狭小的安装空间,给故障判定和部件处置带来不少约束。产线长期持续运行,工件冲击、偏载放置、启停频次过高,都会慢慢损耗减速机内部的啮合副,很多故障初期不会触发硬性告警,仅表现为运动手感变化,优傲机器人维修需要依托工况记录和关节状态采集,区分是减速机本体损耗,还是力矩反馈、抱闸摩擦带来的相似异常。
在断电锁止、做好静电防护之后,优先区分异常来源,这一步会直接减少无效拆解带来的额外风险。现场人员可以借助示教器调取关节运行日志,观察扭矩波动曲线,在空载与额定载荷两种状态下,缓慢移动对应关节,记录异响出现的角度区间,同时留意关节温升变化。抱闸摩擦、编码器信号漂移产生的现象,和减速机磨损存在重叠特征,不可直接判定为齿轮组件损坏,可通过脱开电机输出端单独转动减速机输出法兰,感受转动阻力的均匀程度,阻力忽大忽小,大概率指向内部轮片、滚道出现磨损,这项前置检测,是减速机维修前期十分关键的判断环节。
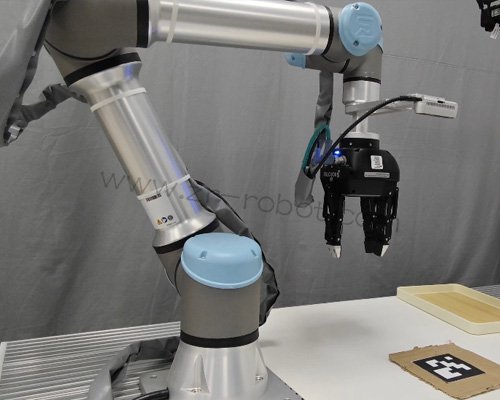
壳体开启之后,密封面的状态需要第一时间查验,e系列关节依靠密封环维持内部润滑环境,油脂渗漏会逐步降低减速机内部润滑条件,加速金属接触面的磨损。密封环老化、壳体紧固力矩不均,都会出现渗油痕迹,渗漏的油脂还会流向力矩传感器表面,干扰力信号采集。优傲机器人维修拆解过程做好部件位置标记,各个垫片、定位环按原有方位摆放,避免装配时错位,内部残留的变质油脂使用适配溶剂清理,检查谐波轮、柔性轴承表面的磨损痕迹,细微点蚀、划痕都会改变啮合间隙,视损耗程度选择配件更换,装配阶段选用原厂规格润滑脂,控制加注量,过量油脂会增加运行阻力,过少则难以形成稳定油膜。
装配复位不能忽略周边配套组件的匹配调试,减速机和力矩传感器、电机输出端的同轴度,会直接影响后续运行状态。紧固螺栓按照对角顺序分次施加力矩,优傲机器人维修同步检查内部扁平线缆有没有受到挤压,线缆表皮破损会引发信号干扰,带来保护性停机。全部结构装配完成后,先不接入自动程序,采用手动拖动模式,沿关节全行程缓慢移动,感受拖动阻力是否均匀,对比同型号其他健康关节的拖动反馈,再启动低速单轴试运行,持续采集关节扭矩、温度数据,观察长时间运行后的参数变化。
优傲机器人维修后需要设置分段式的持续观测周期,先在低负载工况下试运行一段时间,再逐步提升载荷接近现场生产条件,持续留存告警日志与关节参数记录。协作机器人依靠力矩感知实现安全交互,减速机间隙变化会改变力反馈的响应特征,即便更换内部配件,也需要结合现场工况微调相关参数,适配当前机械特性。日常使用中规范负载放置、降低频繁冲击,能够拉长减速机的使用周期,减少突发停机对产线节奏造成的影响。