真空腔体内部的工况条件,会持续给SVCR3160这类三轴圆柱坐标传输机械手带来额外的损耗压力,这类设备承担晶圆在工艺腔与缓存工位之间的转运任务,腔体内部气压、温度的波动,会逐步影响臂体密封、传动组件以及真空拾取回路的运行状态。产线日常运行中,很多异常信号并非直接来自硬件损坏,而是密封结构缓慢老化、管路微漏或者信号传输链路出现不稳定,现场JEL机器人维修人员需要先隔离腔体环境,做好洁净防护,再开展后续的排查工作,避免外来颗粒物进入真空区域,对晶圆表面造成污染。
真空隔离与腔体泄压完成之后,优先对臂体密封组件开展查验,这一环节的状态会直接决定设备能否维持真空环境的稳定。SVCR3160区分真空侧与洁净大气侧,中间依靠多道密封件阻隔气体互通,长时间往复伸缩旋转动作,会让密封表层出现磨损,部分位置会出现微量气体渗透,引发腔体压力告警。JEL机器人维修时重点观察密封环表面的色泽变化、细微划痕以及安装位置的形变,同步检查密封压块的紧固状态,松动的压块会改变密封接触面的受力分布,加快部件损耗。发现密封件性能衰减之后,选用同规格适配件进行替换,装配过程控制扭矩数值,防止密封结构挤压变形,这项作业属于设备维修里优先级靠前的内容,密封恢复之后,才能继续开展其他模块的状态核验。
臂体驱动采用步进电机配合传动结构,丢步、动作卡顿、启停异响是该机型比较多见的异常表现,这类问题容易被简单归因为电机故障,实际诱因分布在多个环节。线缆长期跟随臂体做旋转升降动作,芯线会出现疲劳损伤,绝缘层开裂会带来信号干扰,控制器接收位置脉冲信号出现偏差,进而引发动作时序错乱。传动同步带、轴承组件也会随着运行时长增加出现间隙变大,负载波动时就会出现位置偏移。JEL机器人维修查验时单独调取轴体运行日志,对比正常工况下的脉冲反馈曲线,区分信号异常和机械间隙带来的差异,对于轴承、同步带这类易损件,结合间隙测量结果判断是否更换,更换完成之后,逐轴执行低速试运行,记录不同负载下的运行声响与反馈数据,减少后续运行阶段的异常概率。
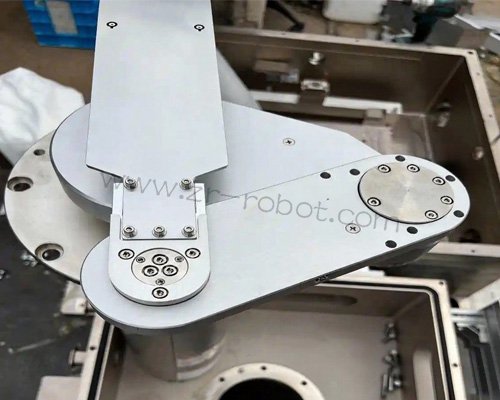
晶圆拾取依靠真空吸附回路实现,回路里的电磁阀、压力传感器、微型管路以及末端手指吸盘,共同构成拾取控制链路。吸盘表面附着的细微颗粒,会改变吸附接触面的贴合状态,出现拾取不稳、晶圆偏移的现象,管路内部的积尘、电磁阀阀芯卡滞,也会造成真空建立速度变慢,压力数值波动幅度变大。排查时分段测试管路气密性,区分是前端吸盘位置泄漏,还是中段阀组、接头位置存在漏气点,传感器输出信号漂移的情况下,对照标准参数区间做校准,保证控制器可以获取贴合实际的压力数据。所有管路、阀件处理完毕后,空载多次执行吸附释放动作,观察压力回升和回落的节奏,确认吸附逻辑稳定,这部分调试是保障晶圆转运安全的关键一环。
控制器通讯与IO信号链路,也是SVCR3160故障高发的板块,该机型需要和上位机、腔门互锁、工位传感器持续交换信号,通讯中断、信号误触发,会直接触发安全停机,中断整条工艺流。连接器长期处于洁净车间温湿度交替环境,金属端子会产生氧化层,接触电阻上升,信号传输时断时续。JEL机器人维修排查时逐一核对通讯总线、安全回路的端子紧固状态,清理端子表面氧化附着物,检查线缆屏蔽层的完整性,屏蔽失效会引入车间其他设备的电磁干扰,打乱指令传输时序。完成端子维护之后,建立持续的通讯监测,连续循环执行多组取放流程,观察告警日志是否新增报错条目,确认信号交互稳定。
JEL机器人维修结束不能直接投入量产使用,需要分梯度完成验证测试。先在大气环境下低速跑合三轴动作,覆盖设备常规工作行程,观察升降、旋转、伸缩动作的平顺度,再接入真空系统,逐步抽至工艺设定压力,在真空环境下重复晶圆模拟取放流程,记录每次动作的耗时、真空压力变化以及控制器反馈参数。测试过程同步留存运行日志,作为后续运维台账的组成部分,方便后续对比工况变化。真空晶圆传输机器人的运行稳定性,依托密封、传动、真空拾取、信号控制多个模块协同,细致的排查和验证,能够降低故障复发概率,维持半导体产线转运工序的连续性。