该系列协作机器人维修,不可仅依托告警编码直接判定故障根源。MELFA ASSISTA设置多层嵌套式安全判定逻辑,同一告警编码的触发源可覆盖人机接触反馈、负载参数偏移、线路传输扰动、内置传感单元衰减等不同维度,现场常出现复位后短时恢复运行,持续作业一段时间再次触发同类告警的现象。生产工位工装轮换频次较高,拖拽示教作业常态化,传感基线随工况逐步偏移,告警复现条件通常与机械臂姿态、运动速率、末端承载载荷形成关联。收到告警反馈后,三菱机器人维修优先归集告警触发时段的运行记录、程序段落标识、末端执行单元配置信息,区分人为接触引发的保护性停机与硬件性能衰减带来的异常信号,筛除非故障类保护告警,再沿信号链路逐层核验,规避无必要的拆解作业,压缩工位停机时长。
力矩相关告警在该机型告警类型中占比偏高,多关联关节内置力矩传感组件。机械臂低速拖拽、定点抵靠作业工况下,传感单元采集的力矩数值超出系统预设阈值,动力回路随即切断。多数场景并非传感元件本体损毁,而是工装更替后未同步更新负载参数,重心偏移使关节持续承受附加力矩,或是多次拖拽示教操作造成力矩零点漂移。执行零点重置流程前,拆除末端工装,将机械臂静置至无附加外力姿态,调用系统内置力矩校准程序,待采样流程结束,空载驱动各独立关节运转,观测告警是否重复触发。三菱机器人维修校准完成后告警依旧高频触发,则对关节引出线缆开展核验,线缆随关节往复弯折产生隐性芯线损伤,会造成传输信号跳变,使系统误判外部载荷介入。线缆隐性损伤无法通过目视确认,需借助信号采集设备持续监测传感通道数据,捕捉信号波动区间,锁定对应关节线路,线路更换归入维修作业范畴,更换完成后重新完成力矩基线标定。
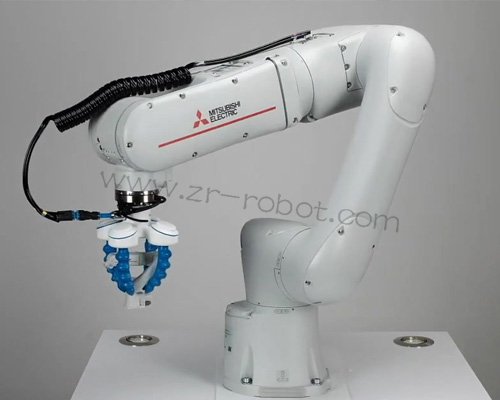
安全回路告警的核验流程遵循信号流向逆向推演。ASSISTA配置多路独立安全信号通道,急停组件、安全门禁信号、示教器使能开关均接入该链路,任意触点通断特性异常,都会生成安全类告警,设备无法切入自动运行模式。核验示教器使能开关回弹性能,开关内部弹片疲劳会造成信号断续,设备启停阶段随机弹出告警。核查外部安全元器件接线端子,端子松动、表层氧化会提升回路阻抗,造成信号识别失稳。安全回路核验阶段不调整程序内部参数,仅确认硬件触点与接线工况,外部器件核验全部通过而告警持续存在,故障源指向控制柜内部安全板卡以及本体内置安全信号布线,板卡通道性能衰减需开盖检测,该环节安排维修作业,同步登记通道编号,支撑备件申领工作。
通讯类告警呈现多种表现形式,包含示教器与主控单元链路断开、程序加载进程中断、视觉配套单元数据传输中断等状态。该机型本体与控制柜依靠专用通讯线缆同步伺服驱动、传感采集、安全管控等多组数据,接头针脚结构精细,频繁插拔或外力牵拉易引发针脚形变、氧化。切断供电回路,重新插拔通讯接头,清除接头表面沉积物与氧化层,装配到位后锁紧锁止结构,上电复测通讯链路稳定性。替换备用线缆后告警未消除,三菱机器人维修维修核查控制柜内部通讯板卡状态指示灯,板卡供电波动、通道固件异常都会干扰数据交互。视觉配套单元通讯链路独立核验,区分外设链路故障与机器人本体通讯故障,外设线路异常仅针对外设开展处置,无需拆解机械臂本体,收窄故障排查边界,减少生产程序改动。
全部三菱机器人维修工序结束后,按分级模式开展功能核验,不可直接接入量产流程。限速手动模式下驱动各关节遍历运动行程区间,采集力矩反馈数据,观测有无异常峰值;空载状态连续执行整套作业程序,持续监测安全信号、通讯信号工况;挂载正式工装,复现告警触发时的臂体姿态与运行速率,复刻原有工况开展长时间循环测试。核验阶段保持现场监护,告警再次触发即刻停机,重新梳理排查路径。告警处置信息包含编码、复现条件、核验节点、处置方案一并归入设备台账,同一工位反复出现同类告警,代表该点位存在持续性损耗诱因,后续点检计划增设对应检查项目,抑制同类告警重复发生。台账留存的历史记录可缩短后续故障排查周期,维修作业的处置效率得到相应提升。