UR5e协作机器人依靠内置扭矩传感实现人机交互功能,各个关节单元集成伺服电机、减速组件、扭矩采集元件以及抱闸结构,相比常规六轴设备,关节内部元器件排布更加紧凑,狭小空间内的部件损耗往往会互相影响。故障表象大多分散,有时是关节运转时传出异响,有时是运动过程里力控阈值频繁跳出告警,现场人员排查时,不宜直接拆解关节外壳,优先借助示教器日志,梳理故障出现时的负载、运动速度以及姿态条件,优傲机器人维修之前做好设备锁定,阻断动力供给,同时佩戴防静电护具,保护内部精密传感元件。
关节运转过程里出现的异响,来源可以分为机械摩擦和电磁振动两类,很多异响只在特定转动角度才会显现,匀速低速运动时辨识度更高。减速机构内部润滑介质随时间流失或者性能衰减,齿轮啮合状态改变,就会产生细碎的摩擦声响,电机定子与转子间隙出现偏移,电磁吸力不均衡,也会伴随嗡嗡的振动声。查验阶段控制运动速度,缓慢驱动单轴往复转动,区分声响的出现区间,对照日志查看该轴长期承载的平均负载,判断损耗的积累速度,优傲机器人维修可优先检查注油通道,补充适配规格的润滑介质,观察异响的变化情况,再决定是否继续拆解壳体。
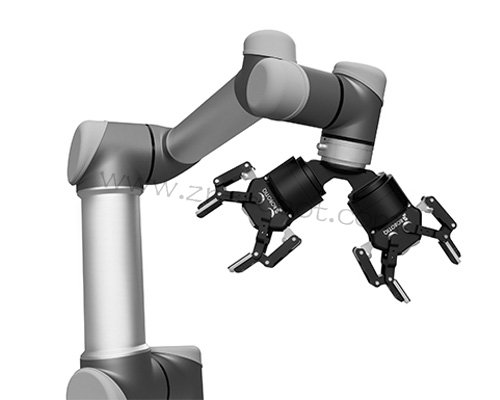
内置扭矩传感器是这款协作机型的核心部件,传感器信号线紧贴减速壳体布置,关节反复转动带来的持续弯折,容易造成线路绝缘性能下滑,信号反馈出现波动。这类故障不会直接锁死设备,更多表现为机器人运行途中无故触发力控停止,同样的工装和路径,有时可以走完程序,有时中途就会停机保护。优傲机器人维修排查时单独调取该轴扭矩数据流,空载状态下观察基线数值,对比同型号设备的正常区间,留意数值会不会随关节角度变化发生偏移,在处理传感线路时,理顺线束走向,预留合理的弯折余量,减少转动过程中线材受到的拉扯应力。
抱闸单元负责断电之后锁定关节位置,抱闸摩擦片长期承受静态承载,表层会慢慢形成附着物,抱闸释放不顺畅时,电机需要输出额外扭矩克服阻力,系统随之生成跟随误差相关报警。部分工况下,抱闸没有抱死卡滞,只是释放行程不足,关节运动阻力持续偏高,长时间运行带来电机温升上升。查验抱闸可以在断电状态下,轻推关节感受锁止效果,上电之后监测抱闸释放瞬间的电流变化,维修装配抱闸组件时,把控摩擦片与衔铁之间的间隙,间隙过小容易出现持续摩擦,间隙偏大则锁止能力下降,难以承载工装自重。
关节和控制柜之间的传输线缆,承担动力供给与传感信号传输双重作用,线缆接头长期处于振动环境,针脚会出现轻微退针或者氧化,信号传输出现间断。故障表现多为偶发的通讯报错,重启设备之后告警暂时消失,运行一段时间再次复现,优傲机器人维修这类问题很容易判定为驱动板故障,耗费不必要的更换成本。查验接头时,观察连接器内部针脚色泽,清理表层氧化物质,重新锁紧卡扣,测试不同姿态下的通讯稳定性,标记这条线缆的弯折范围,在程序规划路径时,尽量避开线缆持续大幅度弯折的姿态。
全部处置操作结束,依次开展单轴点动测试、多轴联动空载循环以及带工装连续试运行,持续跟踪扭矩反馈、电机温度以及通讯状态,记录长时间运行下的各项数据变化。协作机器人关节集成传感部件,很多隐性故障依靠短时间试机很难发现,后续巡检工作,定期导出关节运行日志,关注扭矩基线、温度的缓慢变化,在部件性能逐步衰减阶段及时干预,减少突发停机打乱产线作业节奏。