MiR mc600属于复合型移动协作平台,底盘自主行走模块搭配上方协作机械臂,兼顾物料转运与机加工上下料作业,故障来源分散在移动底盘、感知器件、机械臂子系统、电池管理以及调度通讯链路当中。这类复合型设备的故障排查不能单独参照普通机械臂或者简易AGV的思路,名傲机器人维修需要区分故障归属的子系统,依托平台自带的诊断日志锁定异常方向,再做对应的处置,减少不必要的部件拆装。
先区分故障归属的子系统,这一步可以过滤大量无效排查动作。设备无法接收调度任务、地图丢失、行驶路线偏移,问题偏向导航感知模块;原地不动、驱动轮卡顿、转向动作异常,故障落在底盘驱动单元;机械臂无法执行抓取、碰撞检测频繁触发,需要检查上部协作臂和力传感组件;频繁断电、续航快速衰减,重点排查电池模组与BMS管理板。子系统归属判断清楚之后,再调取系统内的故障代码辅助确认,很多隐蔽问题的维修都建立在子系统划分的基础之上。
底盘驱动单元的检查,围绕行走轮、转向机构和驱动电机展开。车间地面存在碎屑、粉尘,容易卡入驱动轮缝隙,造成行走抖动、异响,清理轮体杂物之后复测运行状态。驱动电机编码器线缆长期随转向动作反复弯折,芯线疲劳会出现间歇性丢信号,拆开底盘护板查看线缆外皮,破损位置做防护处理,针脚氧化的接头清理后重新锁紧。测试电机空载电流,数值偏离常规区间,说明电机绕组或者传动齿轮存在损耗,磨损程度较重的组件安排维修更换。
感知导航模块的排查,是移动机器人独有的重点内容。激光雷达、防撞传感器长期暴露在车间环境,镜头表面堆积粉尘、水雾,会引发误避障、定位跳变。使用无尘软布擦拭光学窗口,避开腐蚀性清洁剂,擦拭完成后在空旷区域重新测试建图定位。雷达固定支架受撞击出现松动,会改变扫描角度,拧紧固定螺栓后核对地图匹配状态。外部反光物体、高频光源也会干扰雷达信号,排查时留意工位周边环境,信号持续异常且外部干扰排除后,再评估雷达本体状态,涉及器件损坏时开展名傲机器人维修处置。
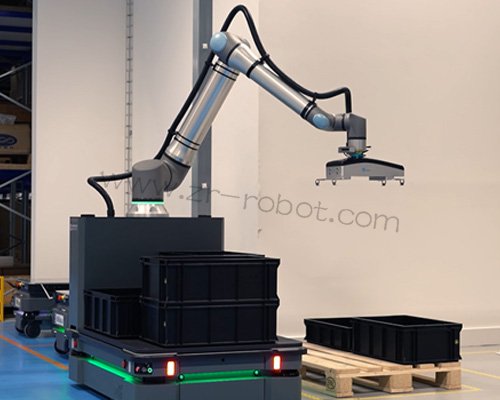
电池与供电链路的检查,保障整机持续运行。mc600依靠车载电池提供动力,供电回路包含电池包、管理板、主回路接触器以及各个子系统的分支电源。查看电池单体电压均衡状态,压差偏大时停止投入作业,评估电池衰减情况。检查主回路接线端子,转运过程持续振动容易造成端子松动,端子发热会触发过流保护。检查急停回路串联在供电线路当中的触点,触点氧化会切断整机输出,清理触点表面氧化层,测试急停的触发与复位逻辑。供电链路的隐患处理妥当,才能避免设备在转运途中意外停机。
上层协作机械臂子系统,按照协作机型的安全逻辑查验。机械臂动作迟缓、触发碰撞报错,名傲机器人维修先检查力控传感器的安装法兰,松动会改变力信号采集结果,重新锁紧之后执行简单的力控测试。检查臂体内部走线,底盘行走带来持续震动,关节内部线缆容易拉扯受损,缓慢拖动机械臂遍历各个姿态,观察报警是否随姿态变化复现。机械臂的制动单元失效,会出现悬持工件下滑,单独测试抱闸供电信号,信号正常却无法锁止轴体,说明制动组件出现损耗,需要安排维修处置。
调度通讯链路的排查,处理多机协同场景下的异常。车间多台移动机器人组网运行,无线信号遮挡、交换机端口故障,都会造成任务下发失败、状态回传中断。检查车载无线模块天线,天线移位、线缆脱落会削弱信号强度,调整天线朝向,加固接头。核对平台IP配置,和调度服务器的通讯协议保持匹配,参数改动之后重启通讯模块测试连接。单台设备频繁断连而其余设备运行稳定,故障多集中在车载通讯单元,硬件信号链路确认无误后,再核对固件版本兼容性。
名傲机器人维修全部处置完成后,分阶段做整机联合测试。先单独测试底盘行走,在原有地图路径内往返行驶,观察定位、避障功能响应。再单独测试上部协作臂,执行点位移动、抓取释放动作,确认力控、制动功能稳定。底盘和臂体各自测试无异常之后,运行完整上下料任务,模拟真实工况连续循环,记录运行日志,确认故障不再复现。测试通过后放回工位投入使用,后续班次留意设备报警推送。
整理故障处置记录,登记故障现象、归属子系统、更换配件编号以及测试数据,归入设备运维档案。更新巡检清单,增加雷达清洁、驱动轮杂物清理、电池压差监测等周期性项目。MiR mc600移动协作机器人维修,依托子系统拆分的思路定位故障,兼顾行走底盘、导航感知、供电电池与上部协作臂,处理完成后做联合工况验证,降低自动化物流工位的停机时长。