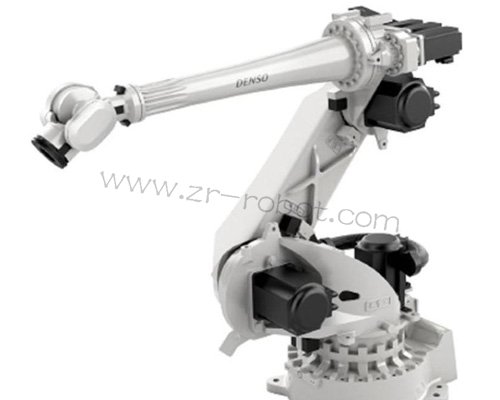
VL2500是电装垂直多关节机型,长期运行中常见的故障集中在几类,无法启动、动作异常、运行报警、精度下降、通讯中断,不同类型的故障,排查方向和处理的思路差别明显。电装机器人维修工作,先按故障类型归类,结合现象判断大致方向,再沿对应链路逐段排查,用测量数据确认故障点,减少盲目拆换,也让常见故障的处理有章可循。
无法启动类的故障,先按现象分流排查。上电后整机无反应,检查供电,配电箱输出电压缺失、控制柜进线电缆断芯,供电中断无法启动,检查保险丝、断路器状态。示教器无显示,检查示教器线缆供电和接头。上电后报警弹出、无法进入系统,检查主控板插接和存储介质状态,系统文件损坏时恢复镜像。无法启动的处理,从供电和启动链路逐段确认,排除外部因素后再评估控制柜内部,电装机器人维修从现象分流切入,避免直接拆机。
动作异常类的故障,围绕传动和信号排查。关节动作迟缓、抖动,检查减速箱润滑状态,润滑不足时补充油脂。检查同步带张力,长期拉伸变松,按规范调整,磨损明显的皮带更换。检查导轨、滑块表面,异物嵌入增大运动阻力,清理异物。动作定位偏差,检查编码器信号,编码器线缆接头氧化、接触不良,清理针脚重新插接。动作异常的排查,从传动润滑和信号链路人手,多数问题通过保养和接点处理解决,损耗偏重的部件安排维修更换。
运行报警类的故障,按报警类型定向处理。运行中弹出过载、过热报警,核对末端工装负载,工件重量超出机型范围时调整。检查电机散热翅片积尘,散热受阻抬高温度,清理积尘。弹出原点相关报警,执行原点标定,确认位置参数与机械实际位置一致。弹出通讯报警,检查线缆接头和板卡插接。运行报警的处理,结合报警代码定位方向,对照手册排查,多数报警有明确的处理路径。
精度下降类的故障,围绕间隙和标定排查。长期运行后,机械间隙变化影响定位精度。电装机器人维修检查各轴机械间隙,同步带磨损、减速结构间隙变大,造成定位偏差,磨损部件安排更换。执行各关节零点标定,确认位置参数与实际位置一致。运行精度测试程序,测量重复定位精度,精度超出允许范围时调整。精度下降的处理,从机械间隙和标定入手,恢复设备定位能力。
通讯中断类的故障,围绕链路和配置排查。示教器通讯中断,检查线缆接头和接口底座。本体总线信号丢失,检查总线线缆和板卡插接。外部接口失联,检查网络配置和网线状态。通讯中断的处理,先判断故障所在段,逐段排查硬件链路,配置问题现场处理,涉及模块更换的安排维修处置。
故障处理完成,分阶段验证设备运行。上电执行系统自检,查看报警信息是否清除。手动低速模式,各轴往复运转,观察动作响应,遍历此前故障触发的动作,确认故障不复发。空载运行稳定后,挂载工位常规工件,模拟作业动作,观察带载运行状态。验证通过后恢复自动生产,头几个班次关注设备运行状态。
维修收尾,登记故障类型、报警代码、排查方向、处理内容与测试数据,归入设备运维档案。更新巡检清单,增加传动润滑、线缆接头、负载参数的周期性检查。DENSO电装VL2500机器人常见故障维修,按无法启动、动作异常、运行报警、精度下降、通讯中断分类处理,用测量数据确认故障点,恢复设备稳定运行,减少工位因常见故障产生的停机等待。