发那科机器人伺服电机承担各轴动力输出任务,整套动力回路需要频繁应对负载波动、姿态换向以及短时冲击载荷,电机绕组、动力线缆、驱动单元构成完整的动力传输链路。过流报警属于现场较为常见的故障类型,报警弹出之后设备会直接触发停机保护,中断正在执行的生产程序。很多现场人员直接判定电机本体损坏,盲目更换配件,造成不必要的成本消耗。过流报警背后的诱因分布在机械、线路、驱动多个环节,不能简单将故障根源锁定在电机本体,按照由外到内的排查思路逐步定位异常点,才能完成高效可靠的发那科机器人维修。
机械层面的附加阻力是诱发伺服过流不可忽视的诱因,这类故障并不会直接提示机械卡死,仅以电流超限的形式反馈出来。机器人关节内部减速机磨损、轴承卡滞、润滑脂干结变质,会增大电机转动阻力,伺服驱动器会持续输出更大电流用来克服运转阻力,电流超出系统设定阈值就会触发报警。负载异常同样会带来同类现象,工装夹具增重、工件超出额定负载、末端存在异物剐蹭干涉,都会加大电机输出负担。开展故障处置时,解除末端工装,脱离实际负载,手动释放抱闸转动对应轴体,感受转动过程是否存在阻滞、卡点、异常阻力。转动手感出现明显沉重或者顿挫,就要优先处理机械阻力问题,不要直接对电机开展拆解维修。
动力线缆以及接插件的状态,是发那科机器人维修排查流程当中需要重点核实的部分。机器人运行过程中管线跟随关节反复弯折扭转,线缆内部铜芯会出现隐性断裂,线芯之间发生局部搭接,会形成瞬时大电流,触发过流报警。接头位置长期受到震动影响,端子出现虚接、氧化烧蚀,接触电阻发生变化,运行时电流波动幅度变大,同样会弹出同类报警。对线缆外观做完整检视,观察外皮有无磨损、挤压、灼烧痕迹,梳理管线包运动轨迹,确认运行中不存在硬性拉扯挤压。借助检测工具对线缆通断、绝缘性能逐项测试,区分是线缆本体损坏还是插头触点出现劣化,对劣化的接插件做清洁或者更换处理,消除线路侧带来的故障诱因。
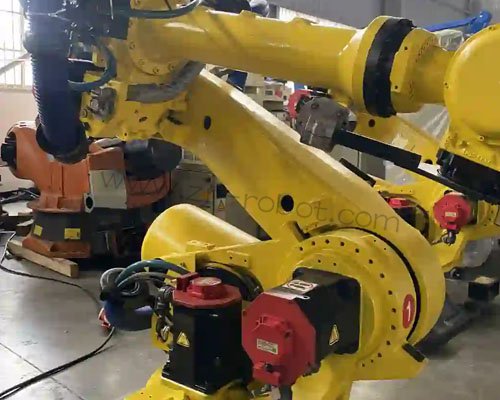
伺服驱动单元的状态核查,很多时候容易被现场人员忽略。驱动器负责输出驱动电流,内部功率器件老化、板卡积尘受潮、散热条件变差,会造成电流采样失真,系统误报过流,也会出现真实输出电流异常。发那科机器人维修中观察驱动器运行过程当中的温升变化,查看控制柜内部粉尘堆积情况,粉尘堆积会阻碍散热,加速功率器件老化。核对驱动器报警代码对应的硬件状态,对比其余正常轴的运行参数,判断驱动器是否存在输出异常。确认外部机械、线缆全部排除之后,可采用轴互换对比的方式,把报警轴驱动器输出切换至其余正常电机,以此区分故障落在驱动器侧还是电机本体,缩小故障定位范围。
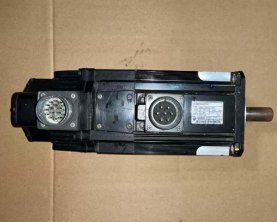
排除外部各类诱因之后,再开展伺服电机本体方面的检测维修。电机内部绕组绝缘层老化、绕组匝间短路,会造成线圈阻抗失衡,通电瞬间电流急剧上升,直接触发过流保护。电机抱闸机构卡滞无法完全释放,抱闸持续处于半制动状态,电机需要对抗抱闸阻力运转,也会出现电流超限。拆解作业需要做好防护,记录电机安装相位与对位标记,避免回装时相位错位带来二次故障。测量绕组三相阻抗,比对标准参数,判断绕组是否出现短路、断路问题,同步检查抱闸线圈的通电状态,处理抱闸卡滞、回位不良的问题。轴承磨损卡滞也会增大电机转动阻力,同步完成轴承状态核验,对损坏部件做对应更换。
故障部件修复或者更换完成,不能直接投入满负荷生产,发那科机器人维修需要完成严谨的回装与校验流程。电机回装过程保证对位精准,紧固力矩符合设备规范,线缆插头压实到位,锁扣完全卡合。回装结束先执行单轴点动测试,低速小角度来回转动故障轴,观察是否再次弹出报警。后续开展空载全行程运行,持续监测伺服电流数值,确认电流曲线处于合理区间。空载状态无异常之后,逐步加载模拟现场实际工况,反复运行多组生产程序,确认报警不再复现。
故障处理完毕之后,梳理该台机器人过往运行工况,梳理故障发生的潜在诱因。长期过载运行、管线布置不合理、控制柜散热不良、润滑保养不到位,都会加速伺服相关部件损耗。优化现场使用条件,规范管线排布,落实周期性保养工作,降低同类故障再次出现的概率,保障发那科机器人伺服系统长期稳定输出动力,维持自动化产线的连续作业。