EPSON LA6-A702S是四轴SCARA机型,承担电子装配、小件搬送、精密定位工序,臂体轻量紧凑,故障影响面通常集中在单一轴系。这类机型维修讲究排查次序,电气因素优先于机械因素,外部状态优先于内部拆解,检测数据优先于经验判断,按这个次序推进可以减少无谓拆装,避免损坏精密部件。作业开始前调取报警记录与运行日志,记录报警代码、触发时刻、当时负载状态,将臂体停靠至便于检修姿态,切断供电等待放电,工具、耗材经过清洁处理再进入作业区,防止异物污染丝杠和导轨。爱普生机器人维修完成后形成的判断依据,也要能回溯到具体检测数据,而不是停留在经验层面。
报警代码的解读先于部件拆解。SCARA机型报警涵盖伺服过流、位置偏差超限、升降轴碰撞等多种类型,同类报警可能对应不同故障源头,直接拆解某个轴只会扩大排查范围。调取控制器内部日志,比对报警触发时的电流、位置反馈曲线,电流瞬间飙升对应传动卡滞,位置反馈抖动对应编码器信号问题,曲线形态能区分两类方向。部分报警来自参数与工装不匹配,更换工装、修改程序后,负载惯量参数未更新,运行中出现过流报警,爱普生机器人维修这类问题通过参数核对即可解决,不涉及硬件更换。参数核对项目包括负载设定、惯量值、软限位范围,与现场工装实际参数逐一对照。排查顺序上,参数类问题处理完再进入硬件检查,避免重复拆装。
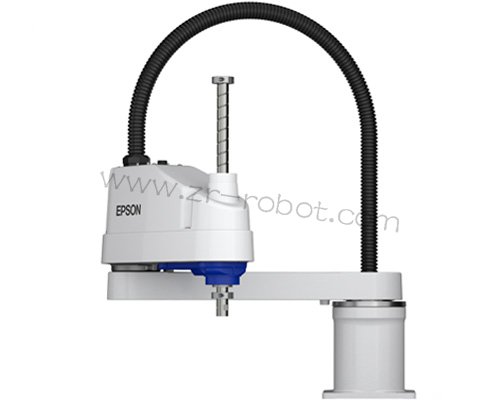
电气链路检查覆盖供电、编码器与信号线束。伺服供电异常会触发过流、过载报警,检查控制柜输出端子、本体插头连接状态,插头氧化、松动造成的供电波动,通过紧固和清洁即可恢复。编码器是位置反馈核心,SCARA高速拾放工况下,编码器线缆跟随臂体往复弯折,线芯疲劳损伤多集中在弯折点,损伤初期表现为位置偏差偶发报警,静态测量不易察觉。编码器插头接触不良、光栅污染会带来反馈信号抖动,插头清洁后重新锁紧,光栅污染需在无尘条件下处理。信号线束与动力线束保持间距,避免交叉干扰,线束固定卡扣复位时预留弯折余量。线缆护套破损点位做好标记,破损处进水、进尘会加速绝缘老化,影响长期稳定。
确认电气链路无异常后,机械传动检查聚焦减速器、升降丝杠与同步带。SCARA第一、二轴依靠谐波减速器传递旋转,减速器出现背隙增大、异响,末端定位精度随之下降。爱普生机器人维修背隙检测在臂体静止状态下施加轻量载荷,记录转角回差,回差超过机型参考区间,减速器内部柔轮、刚轮状态需要进一步核查。升降轴丝杠检查表面磨损、剥落,丝杠螺母间隙增大后,升降定位出现漂移,丝杠润滑状态同步观察,润滑缺失会加速磨损。同步带张力变化影响水平臂运动同步性,张力检查分步小幅调整,调整后执行单轴点动观察运转状态。导轨与滑块接触面查看磨损痕迹,摩擦面出现拉伤,运动时伴随异响,拉伤部位记录并评估后续处理窗口。
装配复原与验证阶段控制拆装质量。回装时定位销对齐,螺栓按对角顺序分次紧固,扭矩增量分步施加,避免壳体受力不均。线束按原走线路径复位,束带松紧适度,关节转动至极限位置时线缆不被拉扯。装配完成后分阶段试运行,先单轴慢速点动采集电流、温度反馈,再执行标准轨迹空载运行,最后挂载常用工装模拟作业,采集定位重复性、运转噪声数据,和故障前记录对比。试运行覆盖设备常用运动区间,留意特定角度出现的异响、电流波动,这类局部异常容易被匀速运行掩盖。故障现象不再复现后,整理爱普生机器人维修记录归入设备档案,记录报警信息、检测数据、更换配件清单,为后续同类异常处置提供参照。