YK600机械手运行的稳定性,很大程度取决于报警出现之后的处理节奏。SCARA机型的报警信息来源集中,控制器界面上会同时呈现报警代码、触发轴位、实时状态,把这些信息记录下来,等于拿到了故障排查的第一手线索。报警反复复位只会掩盖隐患,正确做法是把报警当作业的输入,雅马哈机器人维修逐条追踪到根因,再针对性地消除,而不是按下复位键就继续生产。
报警记录的整理,是处置工作的起点。调出控制器报警历史,按发生时间排序,梳理同一台机械手近期的报警清单,把高频复现的报警圈出来,高频报警往往指向稳定存在的故障源。对照报警代码表确认每条报警的含义,记录触发时机械手处于哪种动作、末端负载是多大。连续多台设备都出现同类报警,还要留意是不是车间共用的电气条件出现了变化。记录完整之后,排查才有据可依,这一环节的细致程度直接影响后续工作的效率。
机械类报警的处理,围绕过载、超程这类直接和运动相关的提示展开。YK600水平双关节依靠同步带传动,皮带长期拉伸后张力衰减,电机出力偏大触发过载报警,按手册张力值调整。导轨、滑块表面积累的粉尘异物会加大滑动阻力,清理之后复测运动阻力。垂直轴丝杆润滑不足,升降动作迟滞,补充适配油脂再观察。超程报警多由轨迹点位超出工作范围引起,核对点位参数,检查限位开关的触发位置。雅马哈机器人维修机械类报警处理依赖现场试转,调整之后再跑一遍动作,确认报警不再弹回。
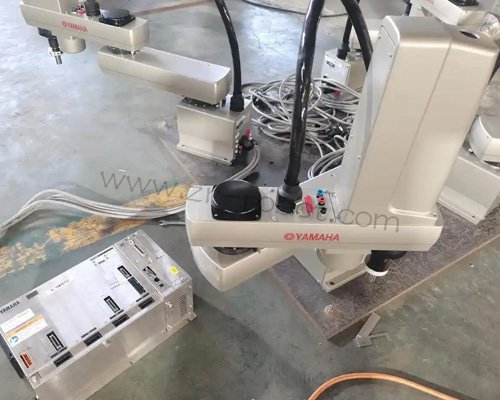
电气类报警的处理,聚焦信号链路的稳定性。编码器线缆、动力线缆长期跟随关节弯折,护套外观完好不代表内部芯线没有疲劳损伤,这类故障是SCARA机型里排查耗时偏长的类型。沿着线缆走向分段晃动,同步观察控制器界面的报警状态,信号随形变波动的位置就是可疑区段,拆开接头做针脚清理,重新插接并锁紧。控制柜内部板卡插接位置氧化,会造成信号间歇中断,金手指做清洁后重新插装。信号链路整理干净,电气报警才有消除的基础。
参数与软件类报警的处理,集中在原点、负载这类数据问题上。长期运行或更换部件之后,原点数据丢失,机械手报出原点相关提示,执行原点标定,把位置参数和机械实际位置对齐。负载参数录入与实际工装不符,控制器按错误数值计算,产生误报警,核对工装重量重新录入。参数异常时对照手册确认合理区间,恢复正确配置。处理完成之后做一轮空载动作校验,确认设备按正确逻辑运转。
雅马哈机器人维修复位与验证环节,把处理结果落到实处。雅马哈机器人维修硬件、参数处理到位后,执行系统复位,观察报警是否随复位清除。切换手动低速模式,逐轴往复运转,遍历此前报警触发的动作组合,确认整个运行区间都不再弹报警。确认无报警之后,加载常规工件复现生产动作,检查机械手在带载条件下的响应。验证环节放在处理之后,用运行结果检验处理是否到位,避免处理不彻底就仓促交回产线。
YK600机械手报警维修依托报警记录这条主线推进,机械类报警处理运动相关隐患,电气类报警梳理信号链路,参数类报警校准数据配置,处理之后再完整验证,报警隐患逐个清除,装配产线的作业节奏得以维持稳定。对照历史记录观察报警类型分布,传动类、信号类、参数类各有侧重,针对高频类型在点检表里增加检查项。后续保养计划依据台账数据调整,同步带、线缆这类损耗件提前安排备件,减少突发停机对产线节拍的影响。