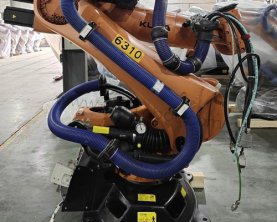
KR550属于重载工业机器人,多用于重型工件搬运、物料转运工位,设备长期承受大载荷冲击,平衡缸、主关节减速机、管线包都是损耗较快的部件。重载机型保养不能简单套用中小型机器人的作业逻辑,库卡机器人保养工作以风险分级作为主线,优先处理高负荷部件,再依次完成本体外观、电气回路、控制柜系统的各项点检,提前识别部件老化迹象,降低突发停机概率。
库卡机器人保养启动前的资料备份与安全隔离,作为整套作业的前置环节。连接示教器读取系统内部运行日志,导出历史报警记录、电机负载曲线,把零点相关数据做备份存储,防止保养操作后参数丢失。记录机器人当前的作业循环参数,留存负载相关的原始数据。完成数据保存之后,暂停现场自动生产程序,将机器人移动到便于检修的姿态,切断控制柜总电源,等待内部储能元件释放残余电量,在工作站外围放置警示标识,限制无关人员进入作业区域。重载机型自重较大,检修姿态选择需要考虑重心稳定,避免关节意外动作带来安全隐患。
高负荷核心部件点检,重点关注平衡缸与各轴减速机。平衡缸承担小臂载荷抵消的作用,是KR550重载机型独有的重点维护部位。查看缸体外壁,检查表面有无油迹渗出,观测接头位置有无渗漏痕迹,核对缸内压力参数,按照设备手册的规范完成压力检查。若存在轻微渗漏,记录渗漏位置,评估密封件损耗状态,必要时更换密封组件。减速机检查需要观察各关节壳体表面油液情况,查看放油口、端盖位置是否存在渗油。按库卡机器人保养周期排放旧油,清理放油口杂质,加注匹配规格的齿轮油,加注完成后静置片刻,观察油位处于规定区间。手动转动各关节,感知运转过程异响与阻力变化,留意局部卡顿的点位,判断齿轮与轴承的损耗情况。
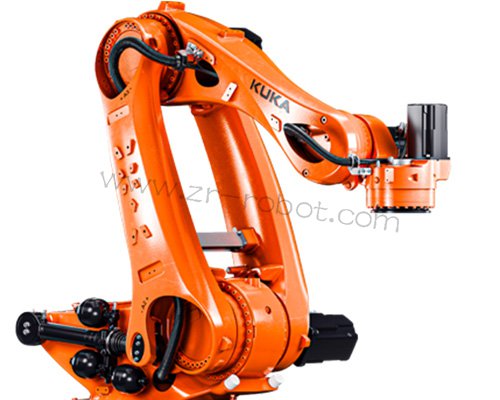
本体外部组件与管线包的检查,管线包是重载机器人容易被忽略的部位。KR550在大幅度摆动动作时,管线包持续弯折,内部线缆、波纹管长期承受拉扯摩擦。检查波纹管外壳,查看开裂、磨损位置,固定卡扣是否松动脱落,整理管线走向,避免管线和本体结构发生剐蹭。打开管线包外层护套,检查内部动力线缆、信号线缆外皮,观察有无磨损、硬化现象,检查接头端子,清理端子表面粉尘与氧化物质。同步检查底座固定螺栓,重载工况下持续震动会造成螺栓松动,按规定扭矩复检底座以及各关节外壳紧固螺丝。检查本体外部密封件,壳体接缝位置的防尘密封圈出现老化开裂,粉尘、油污会侵入关节内部,加速传动部件损耗,老化的密封件可安排替换。
控制柜与安全回路的点检,聚焦散热、供电和安全信号。打开控制柜柜门,清理内部滤网表面堆积粉尘,查看柜内散热风扇运转状态,风扇转速下降会造成驱动模块升温,加大电气元件老化速度。检查柜内接线端子,紧固出现松动的接线,查看接触器、继电器触点有无烧蚀痕迹。备份系统电池的状态需要核验,电池容量衰减会丢失零点与程序数据,容量不足时更换电池组件。安全回路测试包含急停按钮、安全门信号,依次触发各个安全点位,观察控制柜报警响应,确认安全回路信号能够正常切断驱动输出。示教器线缆、按键与屏幕也纳入检查,测试各项操作指令能否正常下发。
库卡机器人保养完成后的空载与带载验证,分阶段开展测试。上电启动机器人,在手动模式下低速移动各轴,依次遍历作业常用姿态,倾听关节运转声响,查看系统日志是否新增报警信息。空载连续运行一段时间,持续读取各轴电机负载、温度数据,观察负载曲线波动。空载状态无异常后,挂载工位常规载荷,调用现场作业程序,执行多轮循环动作,模拟真实生产工况。监测平衡缸压力、减速机运行温度,确认各项指标处于正常区间,动作运行平稳,没有异常异响。
保养收尾环节,复原所有外壳与管线护套,清理检修现场产生的油污、杂物,收纳检测工具。现场作业时,合理控制重载启停的加速度,减少瞬时冲击载荷,延缓核心部件磨损。KR550重载机器人的标准库卡机器人保养依托部件载荷等级划分检查顺序,对易损耗部件开展预防性维护,维持机器人的负载承载能力,保障重型物料搬运工序稳定运行。