DENSO电装工业机器人在装配、搬运工位使用广泛,控制器通电之后面板指示灯正常点亮,但机械臂各轴保持锁止,示教器无法驱动关节运转,这类上电不动作故障在现场运维中时有出现。故障诱因分布在安全回路、伺服供电、本体线缆以及机械卡滞等多个板块,现场处置不能直接拆解内部元件,优先依靠现象区分故障大类,逐步缩小排查范围,降低维修过程带来额外损伤。电装机器人维修人员要先做好故障现象记录,区分指示灯状态与示教器提示信息,为后续判断提供基础依据。
故障确认阶段,先完成安全锁定流程。切断控制器总电源,等待柜内储能电容释放残留电能,在电源开关位置设置警示标识,避免其他人员合闸送电。观察示教器界面,读取系统存储的故障代码,部分场景不会弹出明确报警,仅提示伺服无法上电。检查外部安全防护构件,安全门联锁、急停回路属于高频故障点,急停按钮未复位或者防护门开关触点接触不良,都会切断伺服使能信号,机器人上电之后无法执行动作。短接测试仅作为排查手段,测试结束后需要恢复原有接线状态。维修操作需要落实防静电防护,减少静电对板卡元器件造成冲击。
安全回路排查结束,转向外部供电与信号线路检测。控制器输入侧电压波动、缺相或者线路压降超标,会造成主控系统可以启动,但伺服动力回路无法建立。使用仪表测量进线电压,核对电压数值是否处于设备允许区间。本体和控制器之间连接的动力线缆、编码器线缆长期弯折,容易出现芯线断路,接头氧化也会阻断信号传输。逐段检查线缆护套,查看破损、挤压痕迹,测量线缆导通与绝缘性能,分离外部I/O负载,排除外围设备短路带来的信号锁止。维修过程中线缆接头轻拿轻放,保护金属触点不被外力损伤。
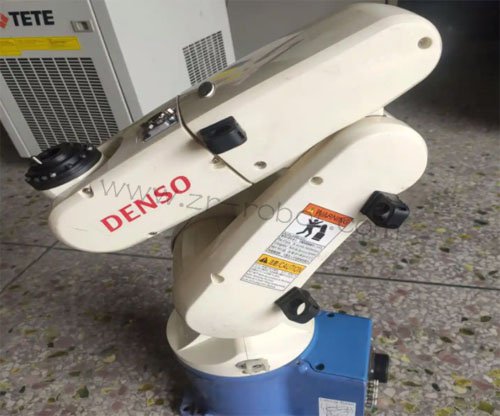
外部线路无异常之后,打开控制器柜体,开展内部硬件检测。查看柜内保险元件,保险熔断会直接造成伺服动力回路断路,保险损坏不要直接更换新件,电装机器人维修需要排查后端是否存在短路隐患。观察电源转换板、伺服驱动板外观,电容鼓包、板卡烧痕都属于硬件损伤特征,积尘堆积会造成散热变差,元件工作异常。检测多路输出电压,主控板供电正常,但驱动板电压缺失,代表电源转换单元存在损耗。核查板卡之间排线插接状态,排线松动会造成指令信号无法传递,示教器下发运动指令之后,驱动单元无法响应。
伺服系统与机械本体的联动检测同步开展。伺服使能信号可以正常触发,关节依旧无法转动,电装机器人维修需要考虑制动器与机械卡滞问题。断电状态下尝试手动盘动各关节,单轴或者多轴完全无法转动,代表内部减速器、轴承存在卡滞异物或者部件咬合损伤。制动器供电回路故障,抱闸无法释放,关节持续锁止,同样表现为上电之后没有动作。编码器后备电池电量耗尽,原点信息丢失,部分机型会锁定伺服输出,拒绝执行关节运动指令,核对电池电压,评估是否需要更换电池,后续开展原点标定。
故障部件定位完成之后,实施部件更换或者线路修复。更换熔断保险、受损板卡或者老化线缆,备件型号需要匹配设备硬件版本。线束回装理顺走向,预留合适的弯折余量,防止关节运动拉扯线材。装配完成,再次检查柜体内部,确认没有遗留工具、金属碎屑,避免通电后出现短路。恢复本体线缆、示教器线路,不带负载上电,观察控制器启动流程,读取故障日志,确认原有故障提示消失。维修装配环节留意各插接端子锁紧力度,防止后期出现松动。
空载测试验证整套系统运行状态。切换至手动限速模式,尝试伺服上电,逐轴驱动关节低速往复运动,观察各轴能否正常运转,监听运转声响。执行原点复位操作,多次重复点位移动,查看位置反馈数值波动。调用简易测试程序空载连续运行,确认系统不会再次进入锁止状态。测试安全回路,按下急停按钮,伺服动力及时切断,释放急停之后系统可以正常复位。电装机器人维修后的功能测试覆盖单轴、多轴联动,确认所有动作指令都可以正常执行。
测试确认故障消除,断电装好控制器外壳,紧固全部固定螺丝,清理现场工具与废弃配件。填写维修档案,记录故障现象、代码、排查步骤以及更换配件信息,标注后续巡检重点。复盘故障形成诱因,车间粉尘、线缆长期弯折、安全开关老化都是常见诱因,结合本次维修情况,调整工位巡检项目,增加安全回路、本体管线的检查频次。DENSO机器人上电不动作维修,从安全回路入手逐层排查电气与机械部分,定位故障根源,验证修复效果,保障机械手在装配工位稳定运行。