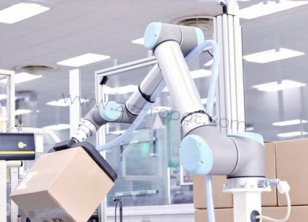
协作机器人的运行模式与传统封闭式工业设备存在本质区别,设备无需安全围栏即可实现与人工作业联动,凭借柔性运动、自适应负载、低速安全交互的特性,广泛应用于精密装配、小件分拣、工位辅助、柔性上下料等场景。整机采用轻量化集成结构,取消了笨重的外置减速机与硬性限位结构,核心损耗集中在柔性传感组件、集成关节阻尼、精密信号传输模块等隐性部件。多数现场直接套用传统重载机器人的保养方式,过度侧重油脂更换与机械紧固,忽略协作机型专属的传感漂移、阻尼疲劳、环境适配衰减等核心问题,长期下来会造成设备柔性适配能力下降、人机交互灵敏度降低、作业精度偏移等问题。贴合协作机器人柔性运行特性开展常态化协作机器人保养,能够精准适配设备损耗规律,维持人机协同作业的稳定性与安全性。
整机外观与开放式作业环境适配养护,是协作机器人基础维保的核心环节。设备长期处于开放式工位,无封闭防护结构,车间浮尘、纤维碎屑、环境湿气会持续附着在机身关节缝隙、传感探头、信号采集区域。这类轻微附着物不会直接引发设备停机,却会持续干扰设备的外力感知与姿态微调能力,让柔性防撞、负载自适应功能出现灵敏度衰减。日常协作机器人保养以轻柔清洁作业为主,清理机身表层及关节衔接缝隙的积存杂质,保持传感检测区域洁净通透。检查机身外壳完整性,确认无磕碰破损、缝隙形变,保障内部精密组件不受外界环境侵蚀,维持设备基础运行状态与感知精度。
集成柔性关节的状态养护,区别于传统机器人的传动维保逻辑。协作机器人各关节采用一体化集成设计,依靠精密阻尼结构实现柔性运动,无硬性齿轮啮合传动,设备损耗主要来自反复多角度摆动、负载微调、启停缓冲带来的阻尼介质均匀度变化。长期连续作业会导致关节内部阻尼材质出现渐进式疲劳,局部阻尼力度不均,设备低速微调、空载换向、轻载适配过程中会出现运动平顺度下降。保养工作无需频繁拆解更换部件,重点检测各轴低速运行状态,排查细微卡顿、运动滞涩、姿态偏移等隐性问题,对阻尼分布不均的关节做精细化养护,保证全角度运动状态统一,保留设备原生柔性运动特性。
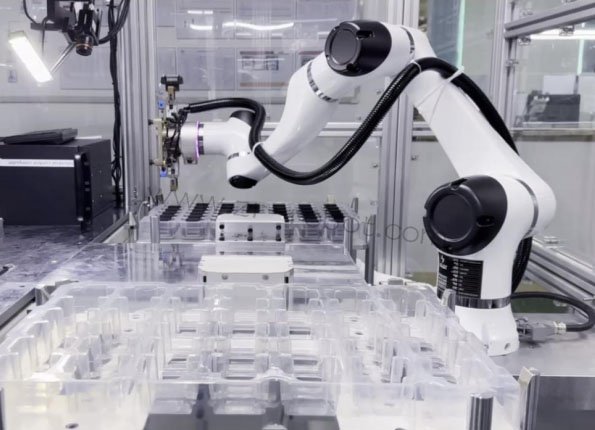
力传感与安全感知系统的常态化校准,是保障人机协同安全的关键。协作机器人依靠全域力传感组件识别外部阻力,实现防撞、缓停、自适应负载调节,是人机安全交互的核心部件。设备长期启停震动、频繁接触工件、工况负载小幅变动,会让传感基准参数产生细微偏移,数据采集精准度逐步下降。传感参数偏差累积后,设备容易出现误触发停机、负载识别不准、防撞灵敏度异常等情况。协作机器人保养过程针对性核对传感基准数据,修正长期运行产生的参数漂移,校准力控响应阈值,保证设备可以精准捕捉外力变化与负载差异,让人机交互、工件贴合、柔性对位等动作稳定精准。
末端工装与安装基面的稳态核验,规避间接精度损耗。协作机器人多搭配轻量化定制工装完成精细化作业,工装夹持状态、安装平整度、重心分布,直接影响末端受力平衡。工位长期作业产生的轻微震动,会造成工装固定点位松动、对位偏移,改变设备末端负载受力状态,间接加重关节柔性部件的疲劳损耗。定期清理末端法兰接触面杂质,复核工装安装紧固状态,调整工装水平度与重心平衡,消除局部应力集中问题。同步检查设备底座安装稳固性,修正微小位移偏差,保证设备始终处于标准受力工况,减少不规则损耗对作业精度的影响。
电控与信号传输系统的精细化管护,保障柔性指令稳定执行。协作机器人的运动逻辑依靠高频信号运算与实时参数调节,对线路传输稳定性、模块运行精度要求更高。车间环境中的轻微粉尘、温湿度波动,容易造成信号接口接触不良、模块散热不畅,引发指令响应延迟、运动微调不准等软性故障。协作机器人保养过程规整机身信号线路,清理接口氧化杂质,排查线路磨损、松弛隐患。清理电控模块散热区域,保障元件散热通畅,维持系统运算稳定性,确保每一次柔性调节、力控适配、姿态微调都可以精准落地。
协作机器人保养核心不在于复杂的拆机检修与介质更换,而在于精细化的状态监测与参数维稳。适配柔性作业、人机协同的专属工况,针对性处理传感精度、关节阻尼、工装稳态、信号传输等隐性损耗,能够从根源规避设备性能衰减。常态化的精细养护,可以持续保留协作机器人的柔性作业优势与安全交互能力,稳定工位作业精度与生产效率,适配各类柔性自动化工位的长期生产需求。