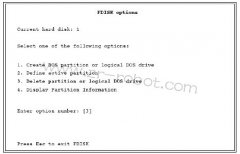
选择首选项,再次按下回车键确认选择。 程序将询问是否分配硬盘的全部容量到主分区。用N回答这个问题。现在...
2017-03-31
一旦删除现有的分区,硬盘必须用选项1分区。 按下列顺序创建新分区: ●创建主分区 ●创建扩展分区 ●在扩...
创建有效载荷时会发生什么情况? 程序将建立一个 loaddata 类型的变量。 变量的名称就是有效载荷的名称。 ...
2017-03-28
删除工件 操作 1. 在 ABB 菜单中,点击微动控制。 2. 点击工件,显示可用工件列表。 3. 选择您想要删除的工...
概述 使用声明来改变工件变量在ABB机器人程序模块中的使用方法。 显示工件声明 操作 1. 在 ABB 菜单中,点...
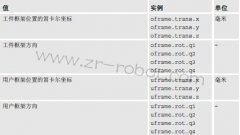
设置ABB机器人工件和用户坐标系位置的最简单方式是使用定义工件坐标系 页 158 介绍的方法。 你也可使用下图...
2017-03-30
概述 使用工件数据定义来设定位置及用户框架与工件框架的旋转度。 显示ABB机器人工件数据 操作 1. 在 ABB ...
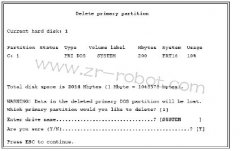
删除主分区 通常,从KUKA机器人硬盘删除主分区。首先,在子菜单选择下列选项1. 删除主DOS 分区 按ESC键返回...
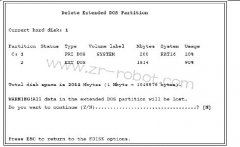
删除KUKA机器人系统逻辑驱动器后,扩展分区可以删除。选择选项2. 删除扩展DOS 分区 按Y和回车键确认请求。...
2017-03-29
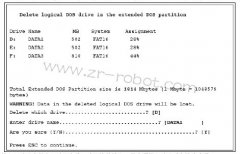
选择选项3. 在扩展 DOS 分区删除逻辑DOS 驱动器 在 这 个 例 子 中 , 总 共 3 个逻辑驱动器已经设置, 它...
为了删除KUKA机器人系统分区或逻辑驱动器,在 FDISK 选项输入数字3,用回车键确认。与删除分区有关的指令都...
更改分区 库卡机器人使用的硬盘最小有两个分区。第一个是主分区。那第二个称为扩展分区。 当导入系统时,从...
手机扫一扫添加微信