KUKA机器人格式化分区时,现有分区的所有数据将丢失。 插入引导盘,打开机器人系统。等待直到 DOS 指令提示...
2017-03-30
KUKA机器人操作系统装载时现有分区决定主分区。 如果没有设置现有分区,系统不能从硬盘装载。选择定义现有...
2017-03-31
如果需要,选择选项 3,按回车键确认选择。程序询问KUKA机器人第一逻辑驱动器将设置多大。输入硬盘上剩余的...
为了使用数据创建驱动器,首先需要创建扩展分区。为这个分区输入剩余的磁盘空间。、 按回车键确认想要的大...
选择首选项,再次按下回车键确认选择。 程序将询问是否分配硬盘的全部容量到主分区。用N回答这个问题。现在...
一旦删除现有的分区,硬盘必须用选项1分区。 按下列顺序创建新分区: ●创建主分区 ●创建扩展分区 ●在扩...
创建有效载荷时会发生什么情况? 程序将建立一个 loaddata 类型的变量。 变量的名称就是有效载荷的名称。 ...
2017-03-28
删除工件 操作 1. 在 ABB 菜单中,点击微动控制。 2. 点击工件,显示可用工件列表。 3. 选择您想要删除的工...
概述 使用声明来改变工件变量在ABB机器人程序模块中的使用方法。 显示工件声明 操作 1. 在 ABB 菜单中,点...
设置ABB机器人工件和用户坐标系位置的最简单方式是使用定义工件坐标系 页 158 介绍的方法。 你也可使用下图...
概述 使用工件数据定义来设定位置及用户框架与工件框架的旋转度。 显示ABB机器人工件数据 操作 1. 在 ABB ...
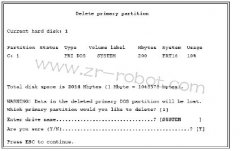
删除主分区 通常,从KUKA机器人硬盘删除主分区。首先,在子菜单选择下列选项1. 删除主DOS 分区 按ESC键返回...
手机扫一扫添加微信