安川机器人全系机型搭载的RV减速机是关节动力传递的核心部件,依靠精密齿轮啮合与轴承支撑实现平稳扭矩输出,设备长期循环作业中,啮合间隙会随部件损耗逐步发生变化。间隙数值处于标准区间时,机器人轨迹走位精准、负载运转平稳,能够满足焊接、搬运、装配等高精度生产需求。间隙持续扩大会直接改变关节传动配合状态,引发轨迹偏移、运行震动、啮合异响等问题,伺服系统持续补偿偏差还会造成电机负载升高、电流波动异常,间接诱发伺服过载报警。针对间隙超标的故障开展针对性安川机器人维修,能够还原减速机原始啮合精度,恢复机器人重复定位性能,规避故障持续恶化带来的核心部件损坏。
减速机间隙过大的故障表现具备明显的工况区分特征,可作为现场初步判定的有效依据。设备低速点动、姿态微调阶段,关节会出现细微顿挫感,手动正反切换轴体动作时,能感知明显的空程游隙,传动响应存在轻微滞后。批量生产过程中,同轨迹工件的加工一致性下降,成品尺寸偏差波动幅度增大,高精度工位的良品率出现持续性下滑。高速带载运行工况下,关节震动频次明显提升,伴随规律性的金属啮合声响,负载越大异响与震动症状越突出,长期运行会进一步加剧内部构件磨损,形成故障恶性循环。
精准量化检测是判定间隙超标程度、锁定安川机器人维修范围的前置核心步骤。常规运维仅依靠手感与听觉判断故障,无法区分轻微间隙偏差与重度磨损故障,容易出现维修不彻底或过度维修的问题。标准化检测作业需将机器人调整至标准检测姿态,固定基座与臂体位置,杜绝外部结构晃动干扰检测数据。通过精密百分表采集关节正向、反向传动的位移差值,结合设备原厂间隙标准参数比对,精准判定间隙超标数值。同步结合系统伺服偏差数据、轨迹误差记录,综合区分单纯装配间隙偏移与内部构件磨损引发的结构性间隙超标,为安川机器人维修方案制定提供精准的数据支撑。
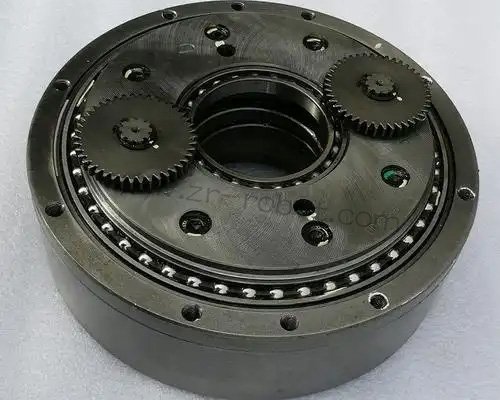
引发减速机间隙超标的诱因主要分为自然损耗与外力损伤两类。长期高频启停、动态负载切换的工况下,齿轮齿面、滚柱轴承会出现渐进式磨损,齿面咬合紧密性逐步下降,啮合间隙缓慢增大,属于设备长期运行的正常损耗。润滑状态异常会加速损耗进程,油脂干结、杂质堆积、油量不足会造成传动部件干摩擦运行,齿面出现点蚀、磨损、划痕,大幅缩短减速机精密配合周期。设备过往出现的碰撞、超程、强行顶压等异常工况,会造成行星架形变、齿轮轻微崩齿、轴承预紧结构偏移,直接导致间隙突发性超标,这类硬性损伤无法通过常规保养恢复,必须拆解检修更换配件。
安川机器人维修作业遵循先外部排查后内部拆解、先调校后更换的作业原则,最大程度保留可用构件、降低维修成本。作业前完成设备安全锁定,切断总电源并释放伺服残余电量,调整故障关节至便于拆解的姿态,做好臂体支撑固定,防止拆解过程出现结构坠落、姿态偏移。先拆除管线包、防护盖板、固定法兰等外部配件,清理减速机表面油污与粉尘,避免外界杂质在拆解过程侵入腔体内部。逐一检查外部连接结构的紧固状态,排查基座松动、安装面偏移等外部问题,消除外部装配偏差带来的假性间隙超标故障。
确认存在内部结构性损耗后,开展减速机总成拆解与精密修复。有序拆分端盖、轴承、行星齿轮、偏心机构等核心构件,逐一检查齿面磨损程度、轴承转动状态、行星架形变情况,标记磨损超标、变形损坏的失效配件。对可复用构件做清洁处理,去除表面油垢与细微杂质,保证构件配合面平整洁净。按照原厂装配标准重新组装构件,精准调整轴承预紧力度与齿轮啮合松紧度,将传动间隙校准至设备标准区间,规避调校不当造成的间隙残留或啮合过紧问题。组装完成后更换全新专用润滑油脂,保证腔体内部润滑充足均匀。
维修装配完成后,需开展多维度精度校准与工况测试,验证维修效果。设备通电复位,清零历史故障记录,重新标定关节机械原点与工具坐标系,修正间隙偏差带来的轨迹偏移问题。低速空载遍历全行程,观察关节运转平顺度,排查异响、卡顿、抖动等异常状态,确认正反切换动作无空程滞后。逐步提升运行速度与作业负载,模拟量产工况长时间连续运行,监测伺服电流、轨迹偏差、震动数值的稳定性,所有参数恢复标准区间即可判定安川机器人维修完成。同步完善设备运维台账,记录间隙超标数值、配件更换情况与校准参数,结合工况强度优化后续保养周期,延缓精密构件磨损速度,维持减速机长期精准稳定的传动性能。